这是什么零件
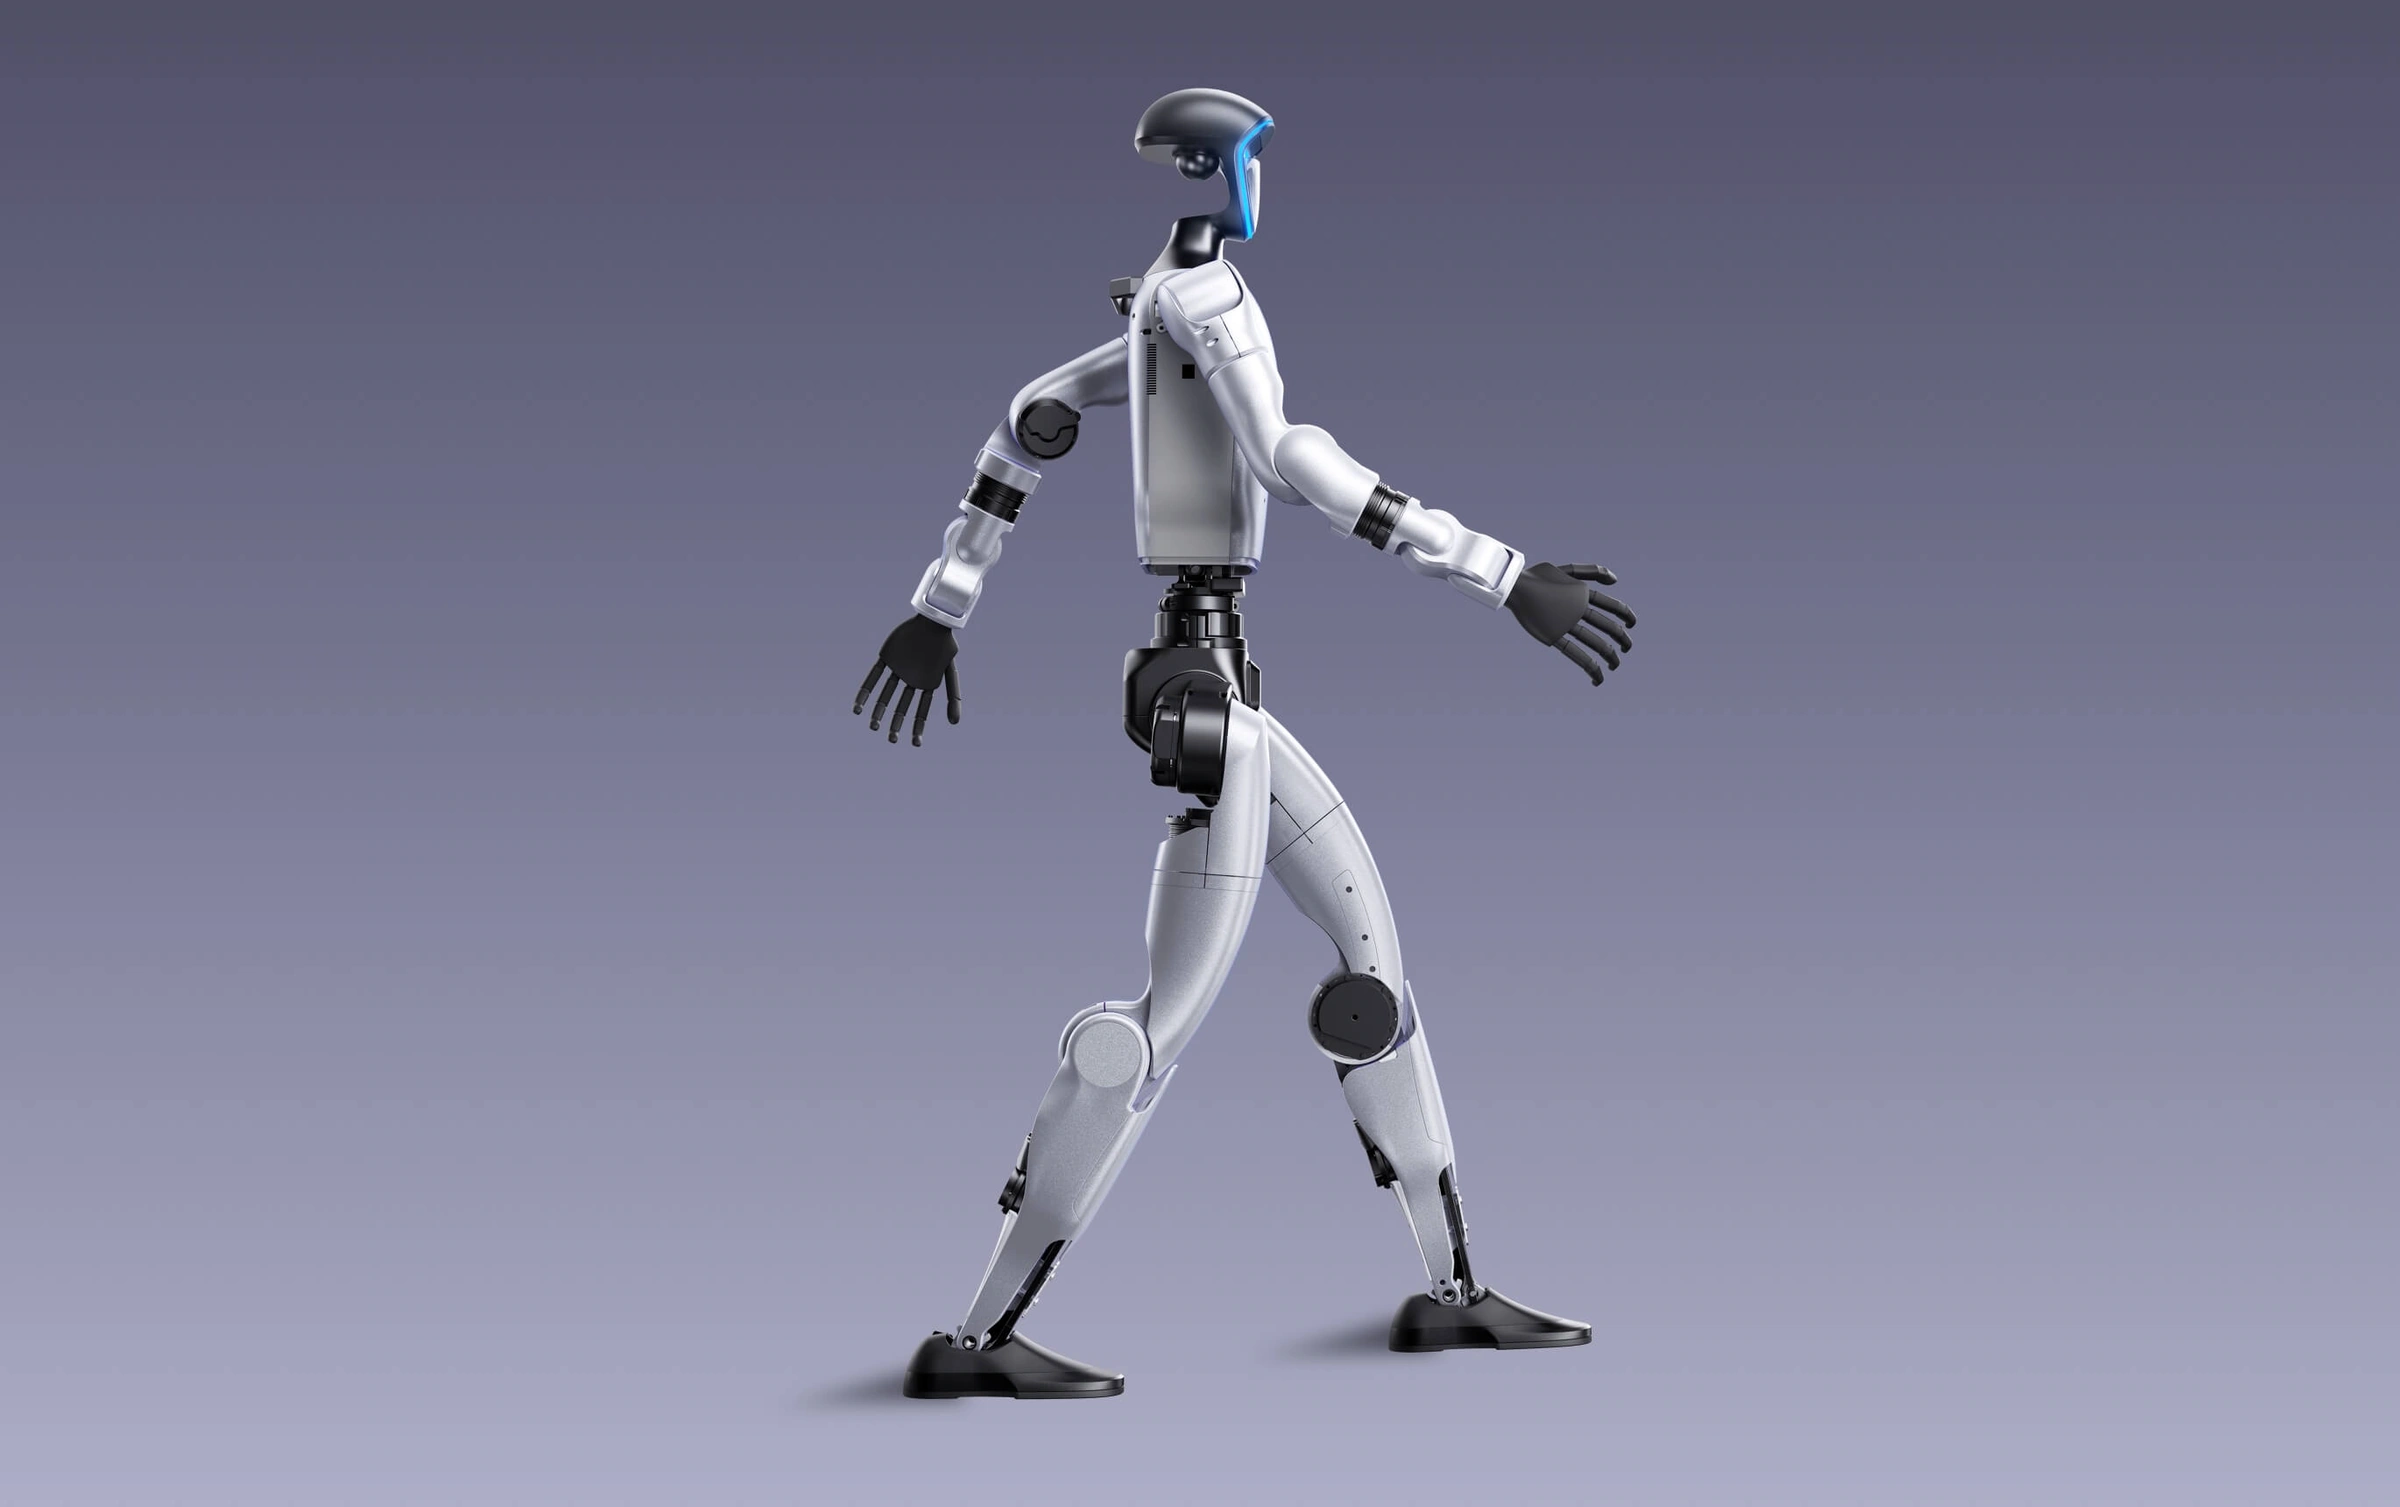
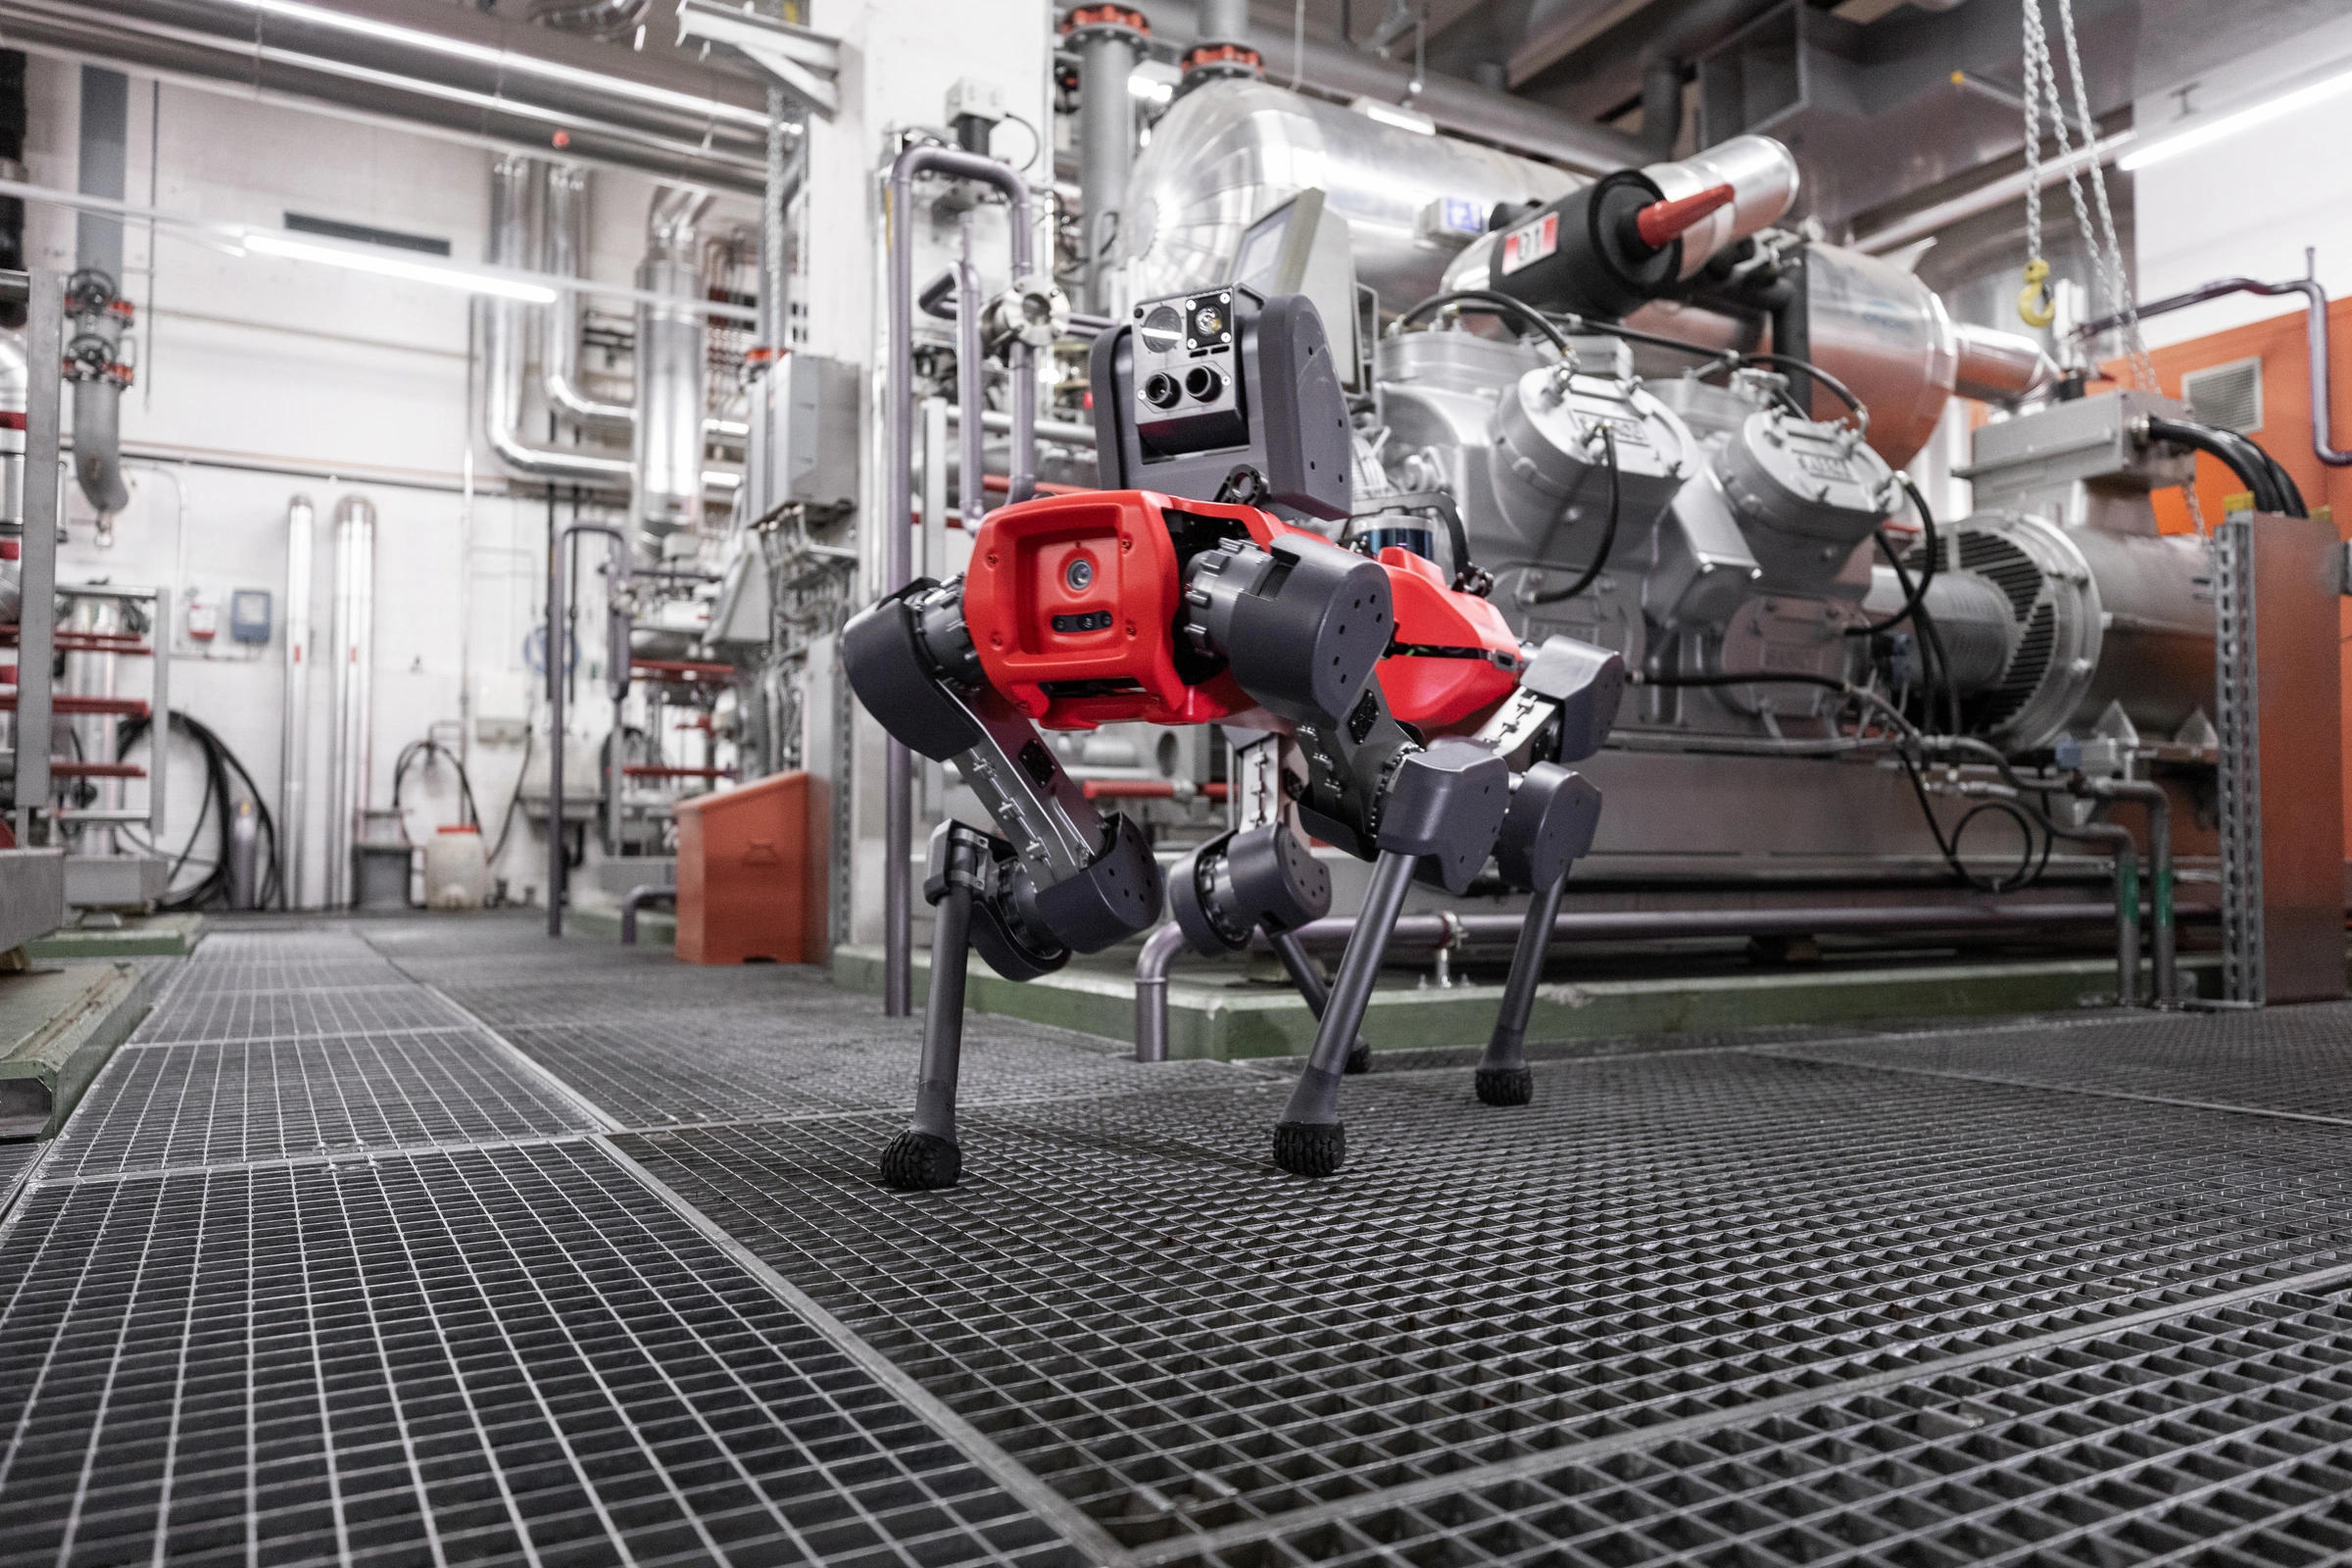
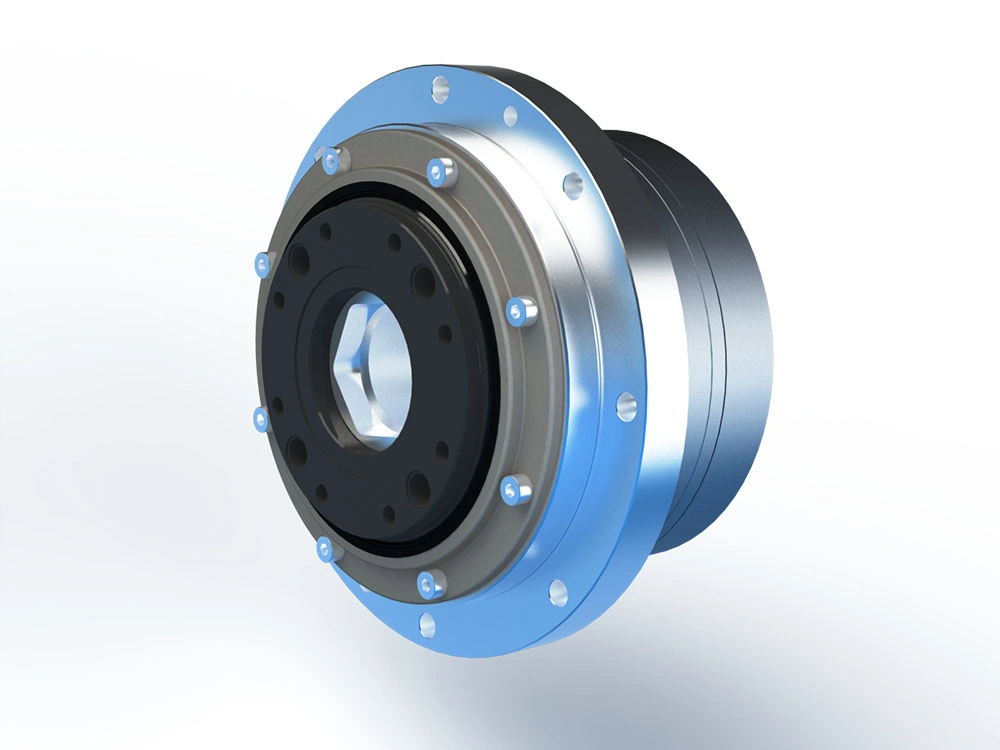
机器人关节模组是面向旋转关节集成若干部件的执行单元,可减少机械与电气接口的设计工作。商品中有集成电机、减速器、编码器和驱动器的型号,也有需要外置驱动器的型号。整机还可能采用分散驱动或连杆传动,一个自由度并不必然对应一只独立的一体化商品模组。
结构与识别
电动模组可由电机、传动、输出支承和位置反馈组成,减速器可采用谐波、行星等方案,也有直接驱动或串联弹性结构。编码器可以是单只或多只,增量式或绝对式各有应用;输出侧反馈有助于闭环控制,但不会自动消除减速器的机械误差。制动器、力矩传感器、中空孔和集成驱动均应按型号确认。准直驱方案可降低反射惯量、改善可回驱性,抗冲击和力控表现仍需结合机构、传感器及控制验证。
常见应用
可用于机械臂、双足和四足机器人的旋转关节,以及外骨骼或紧凑型旋转机构。选型需核对连续与峰值转矩、峰值时长、速度、输出轴承载荷、热条件、反馈和总线协议;转矩密度也要说明采用峰值还是连续值及质量统计范围。