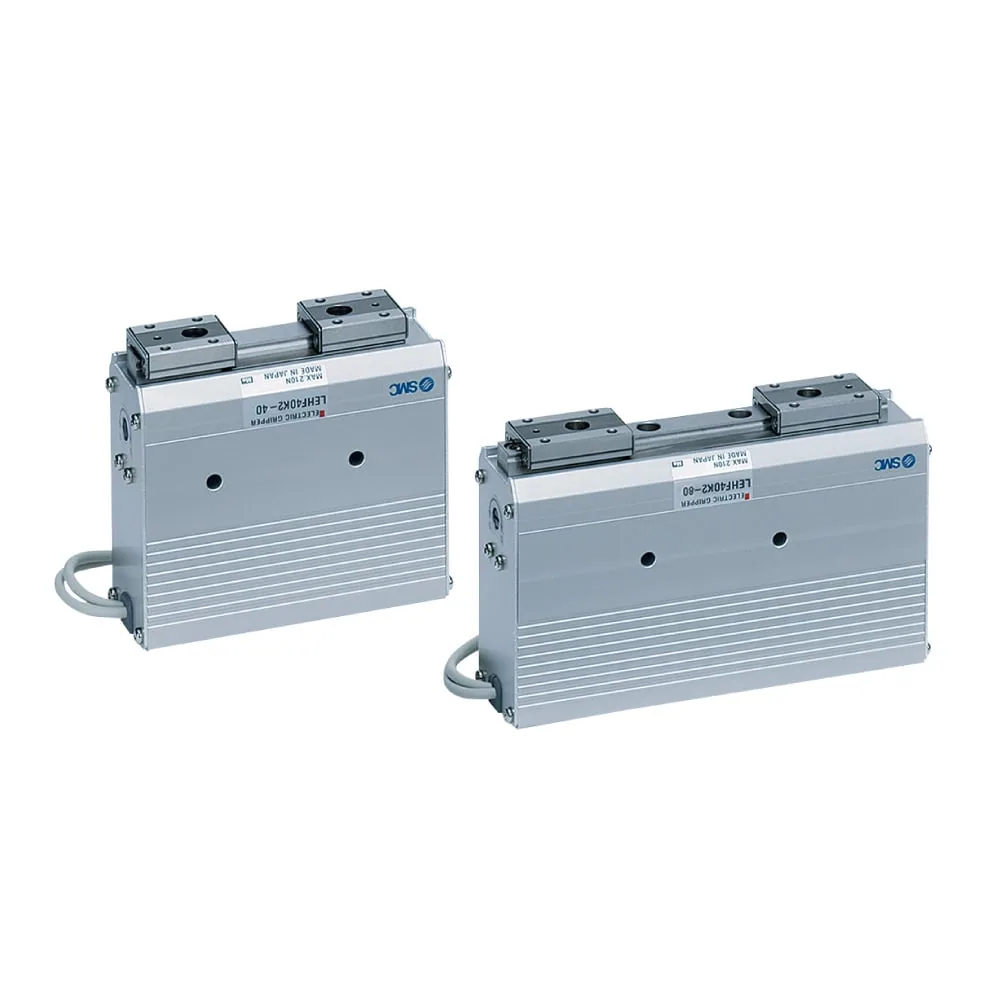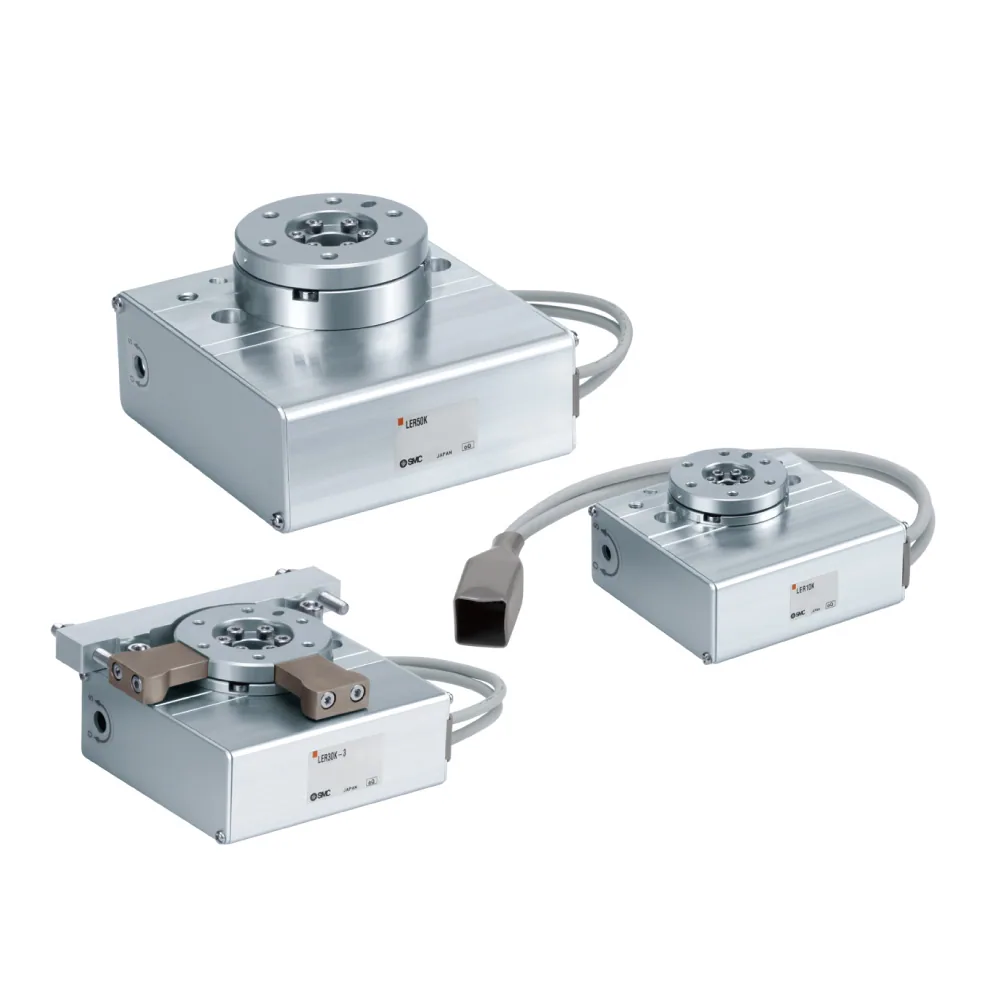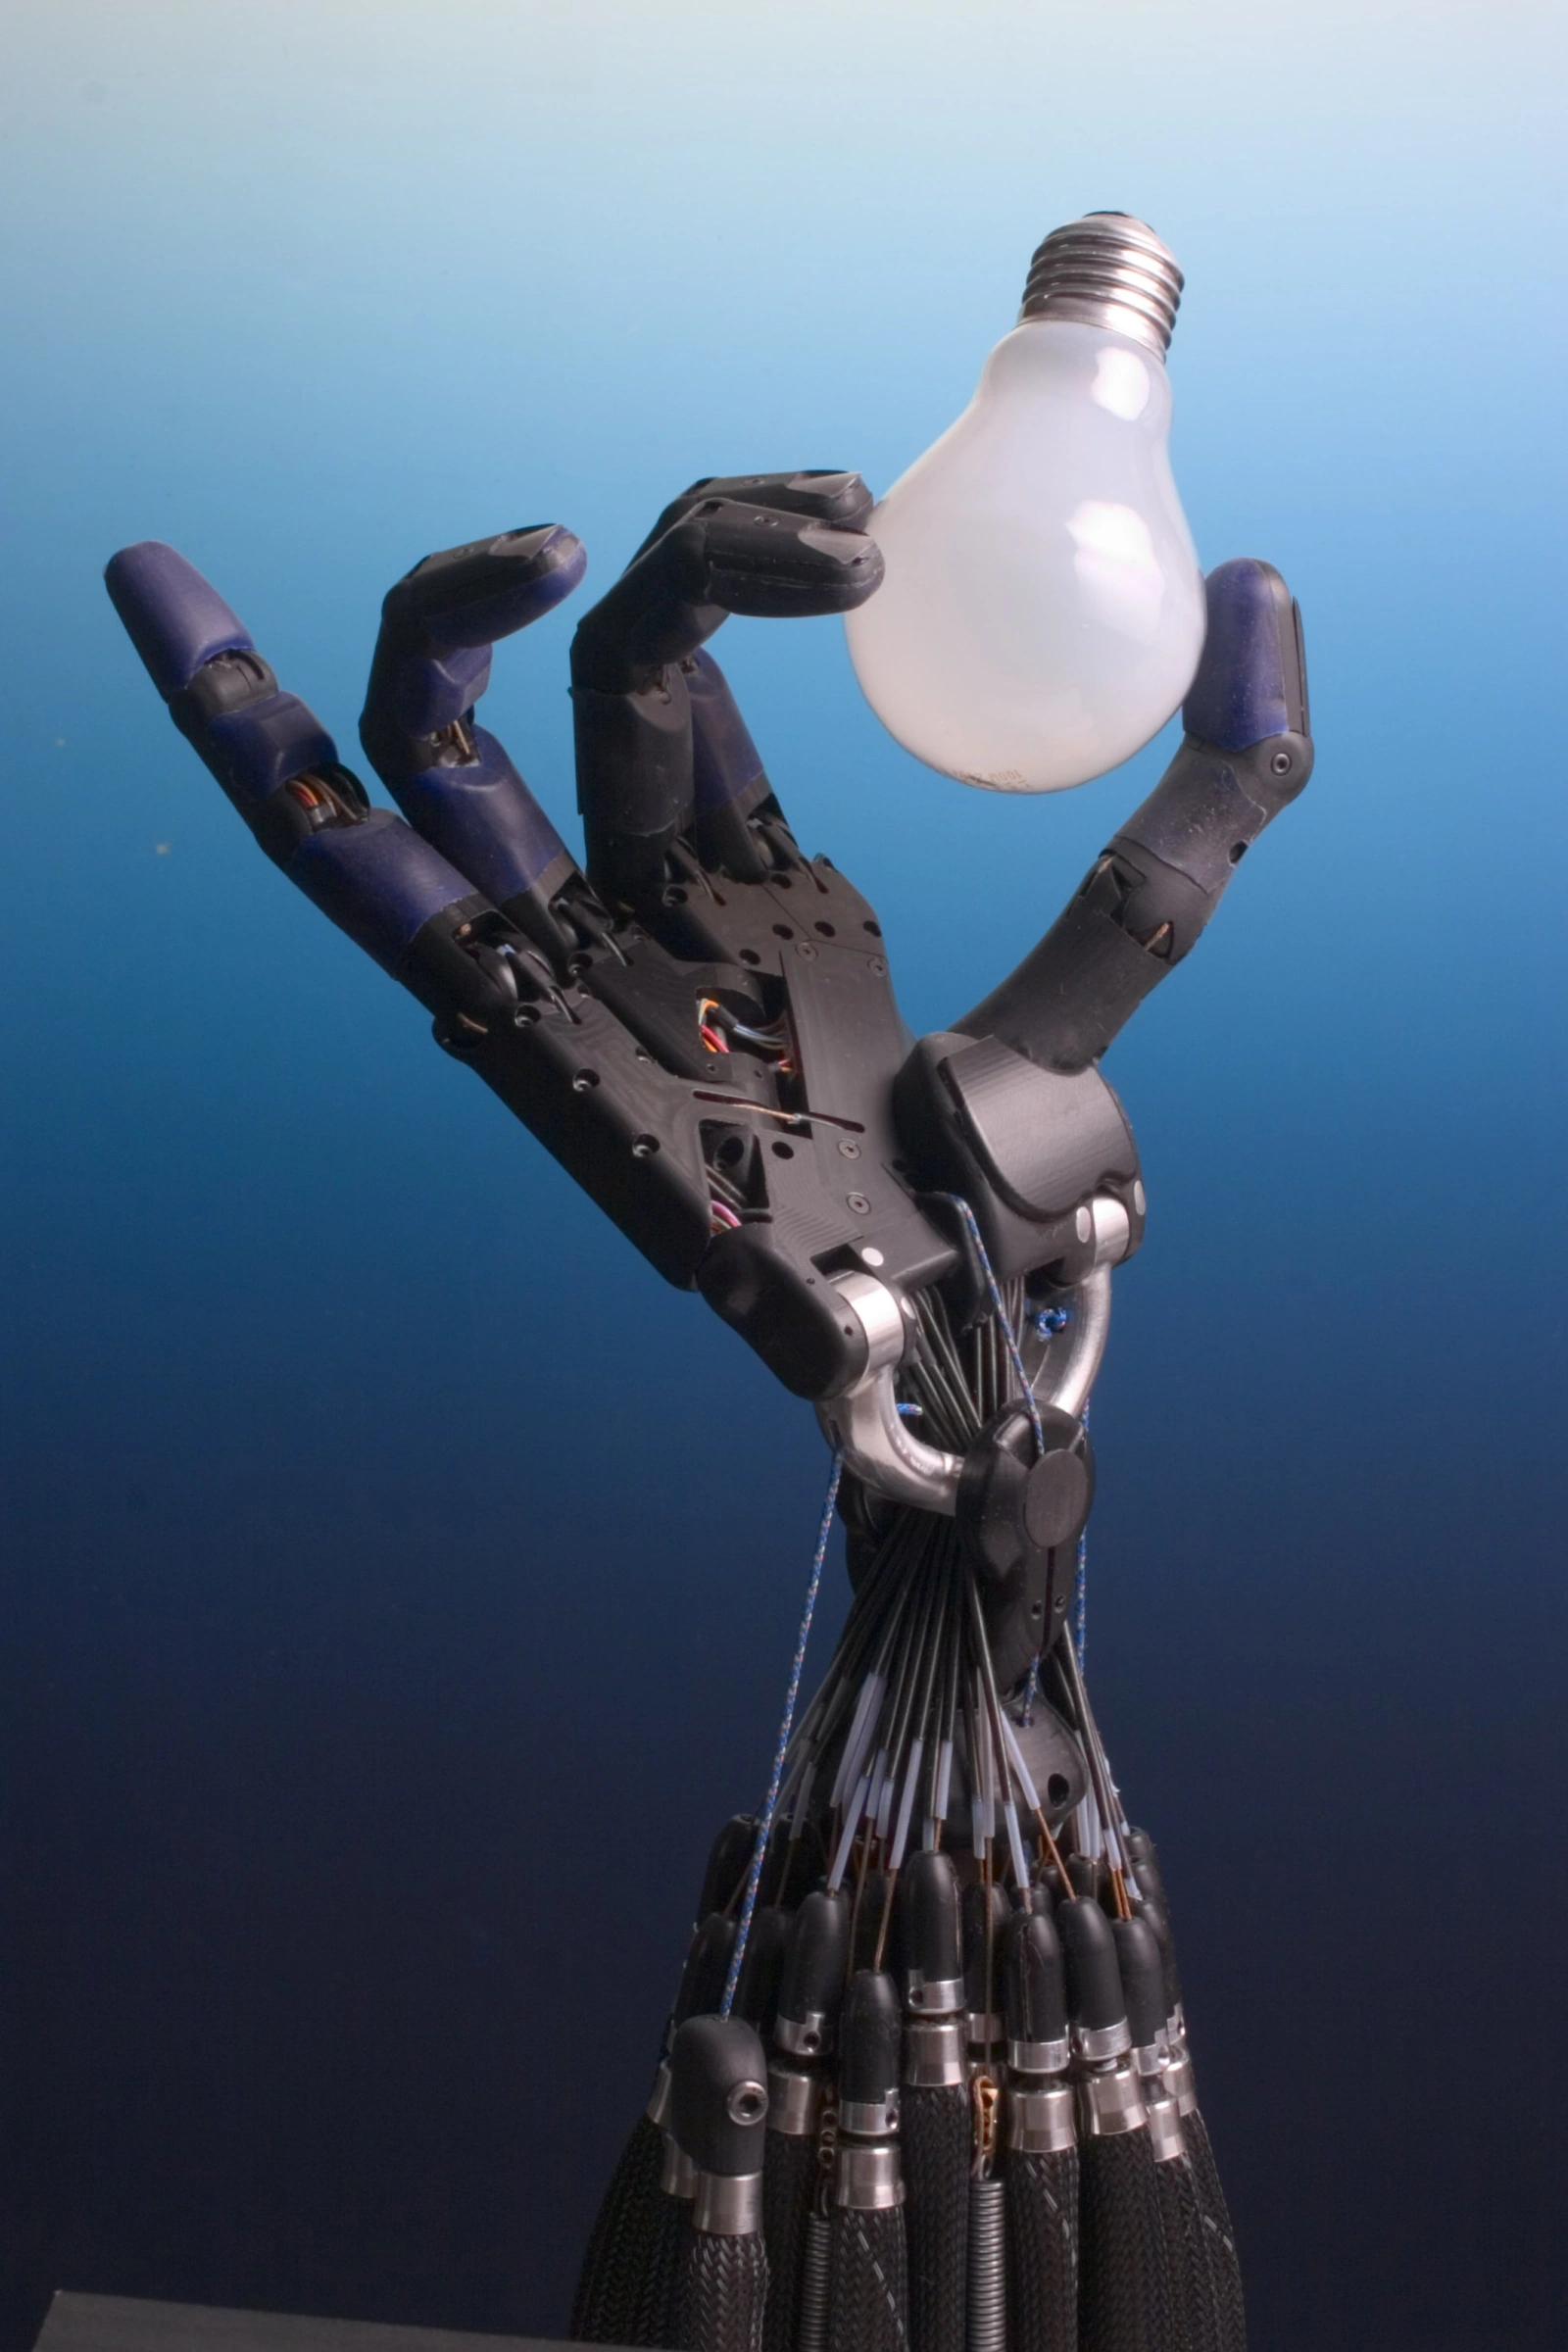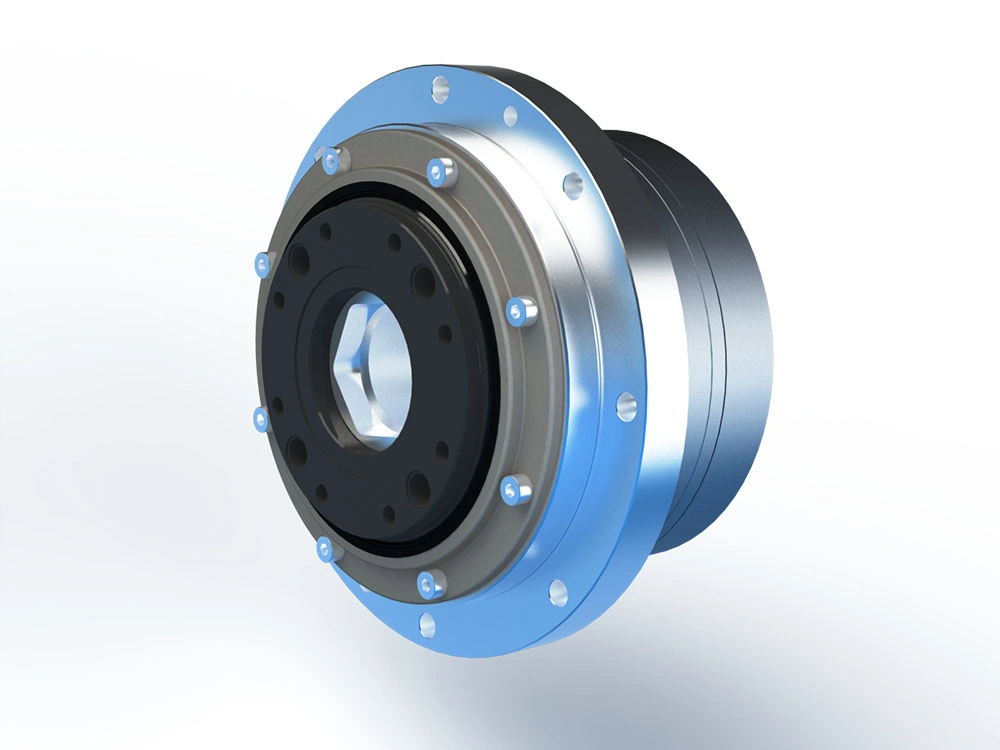
这是什么零件
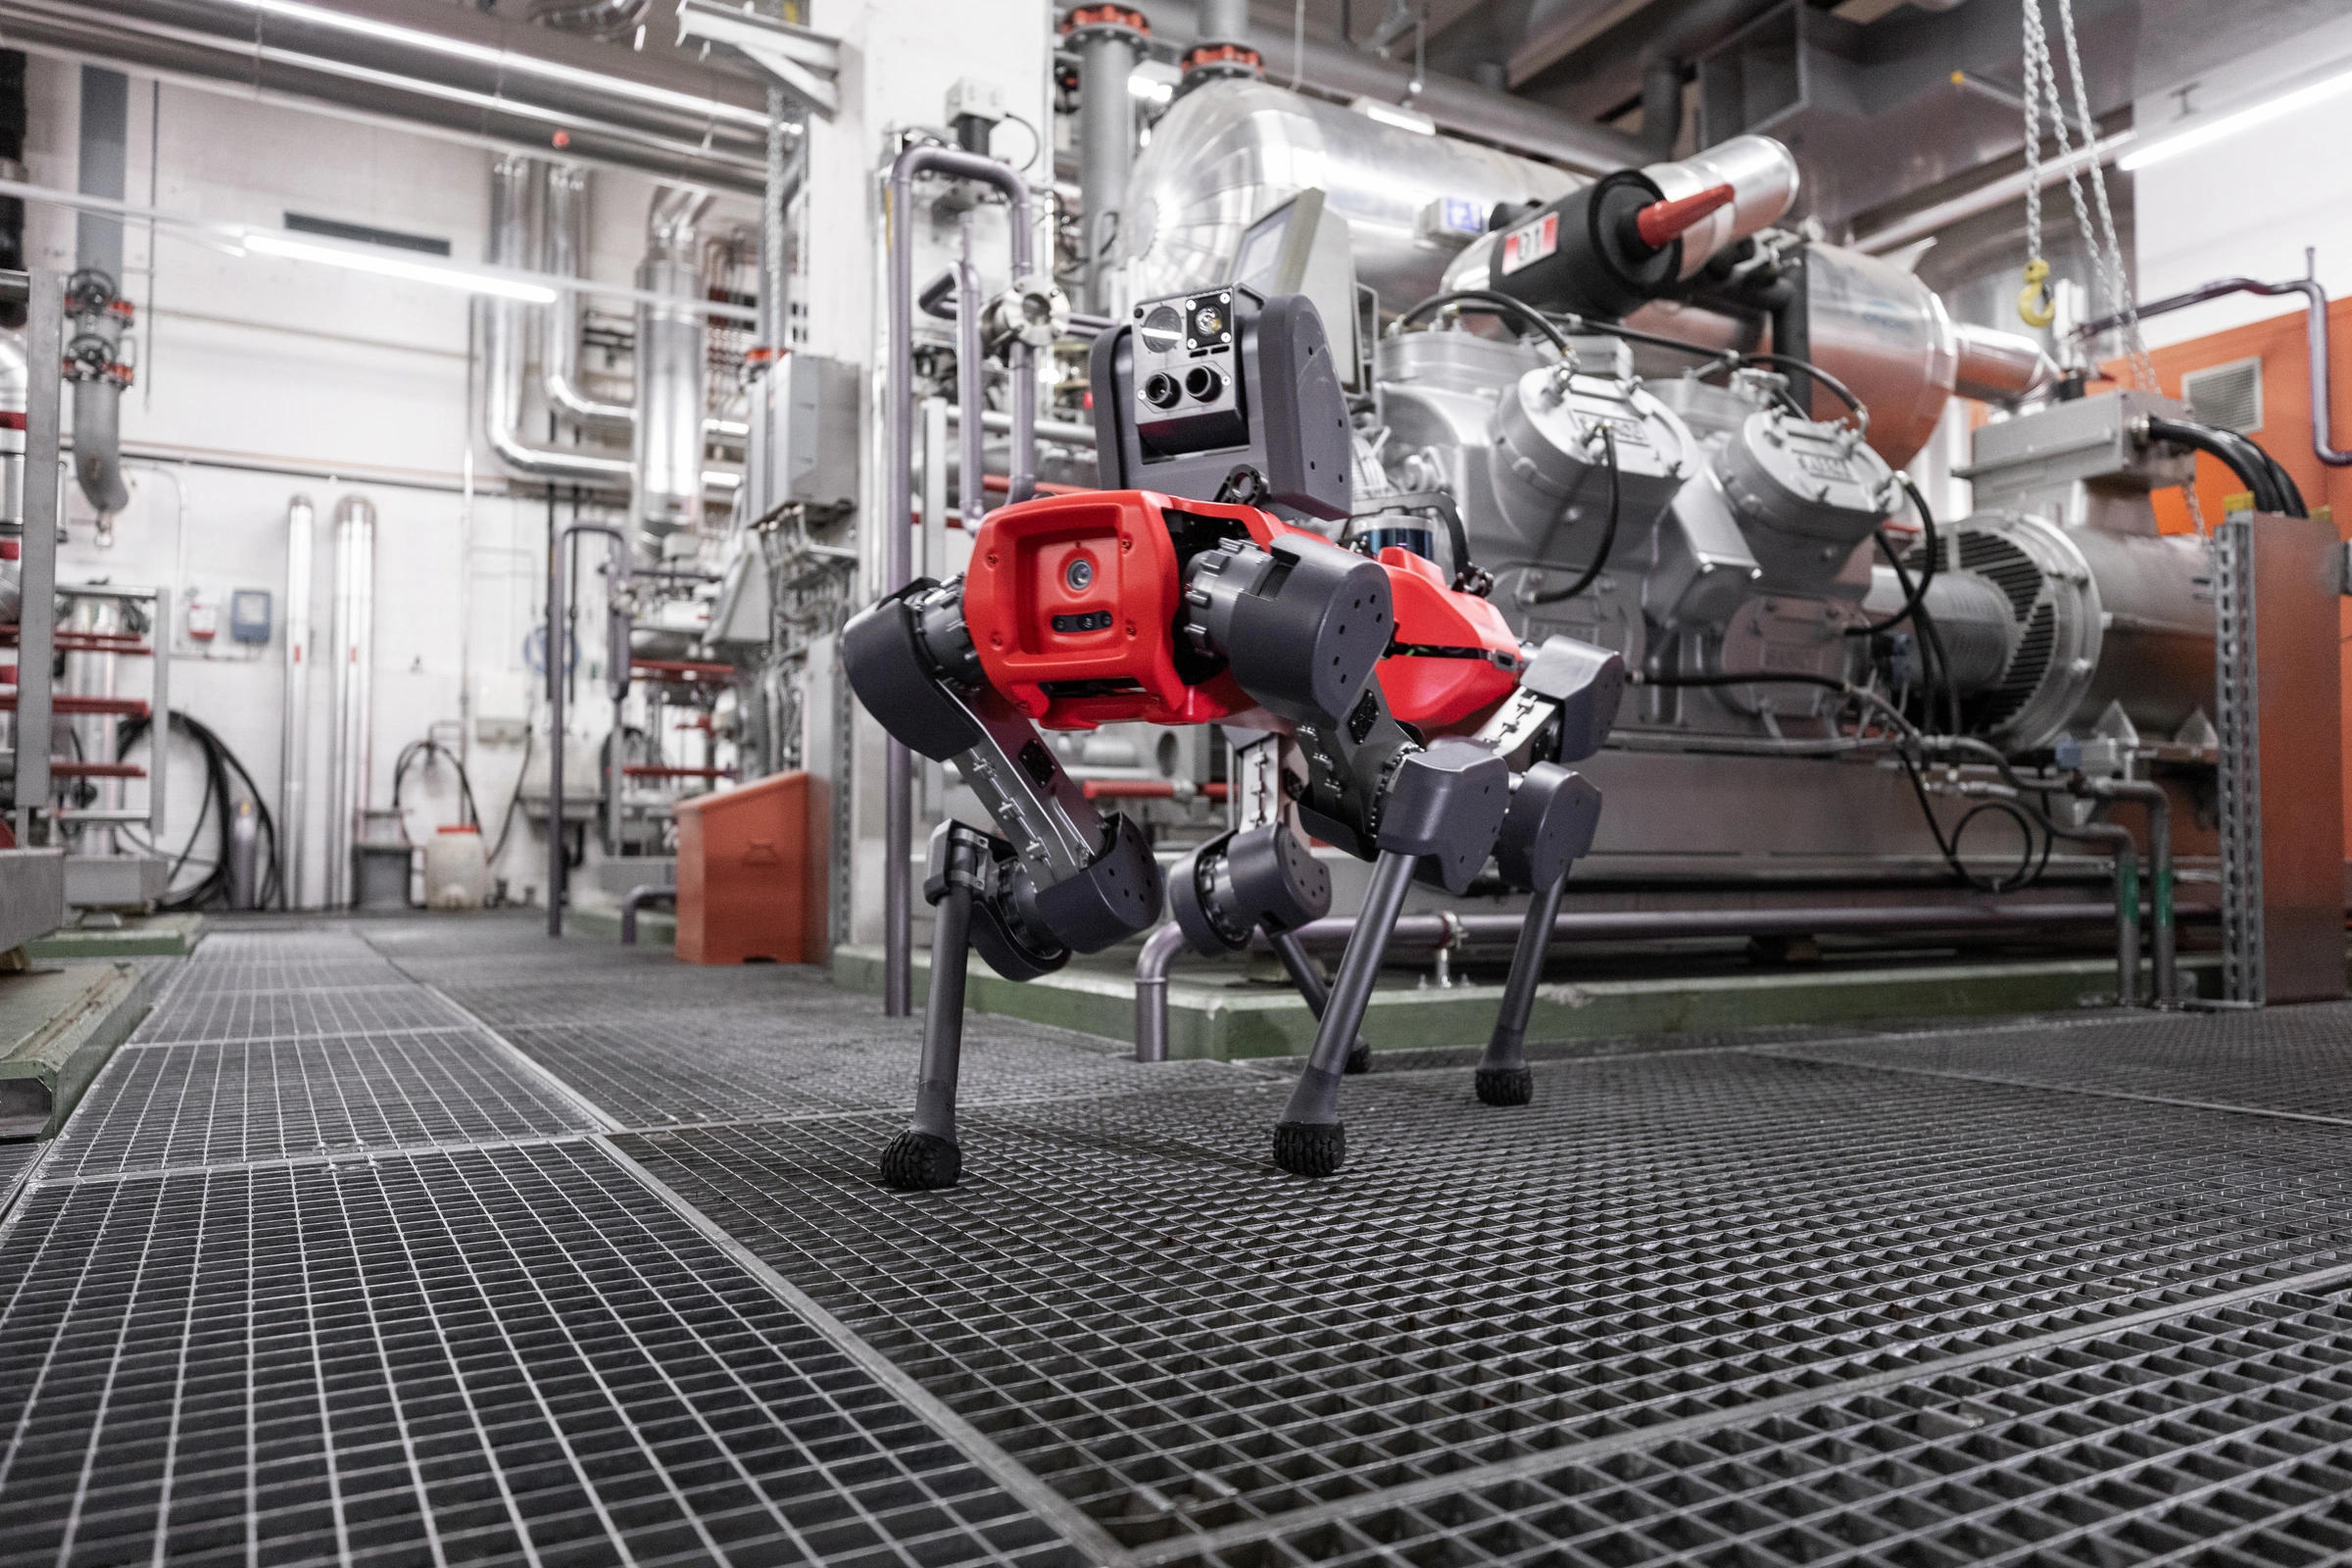
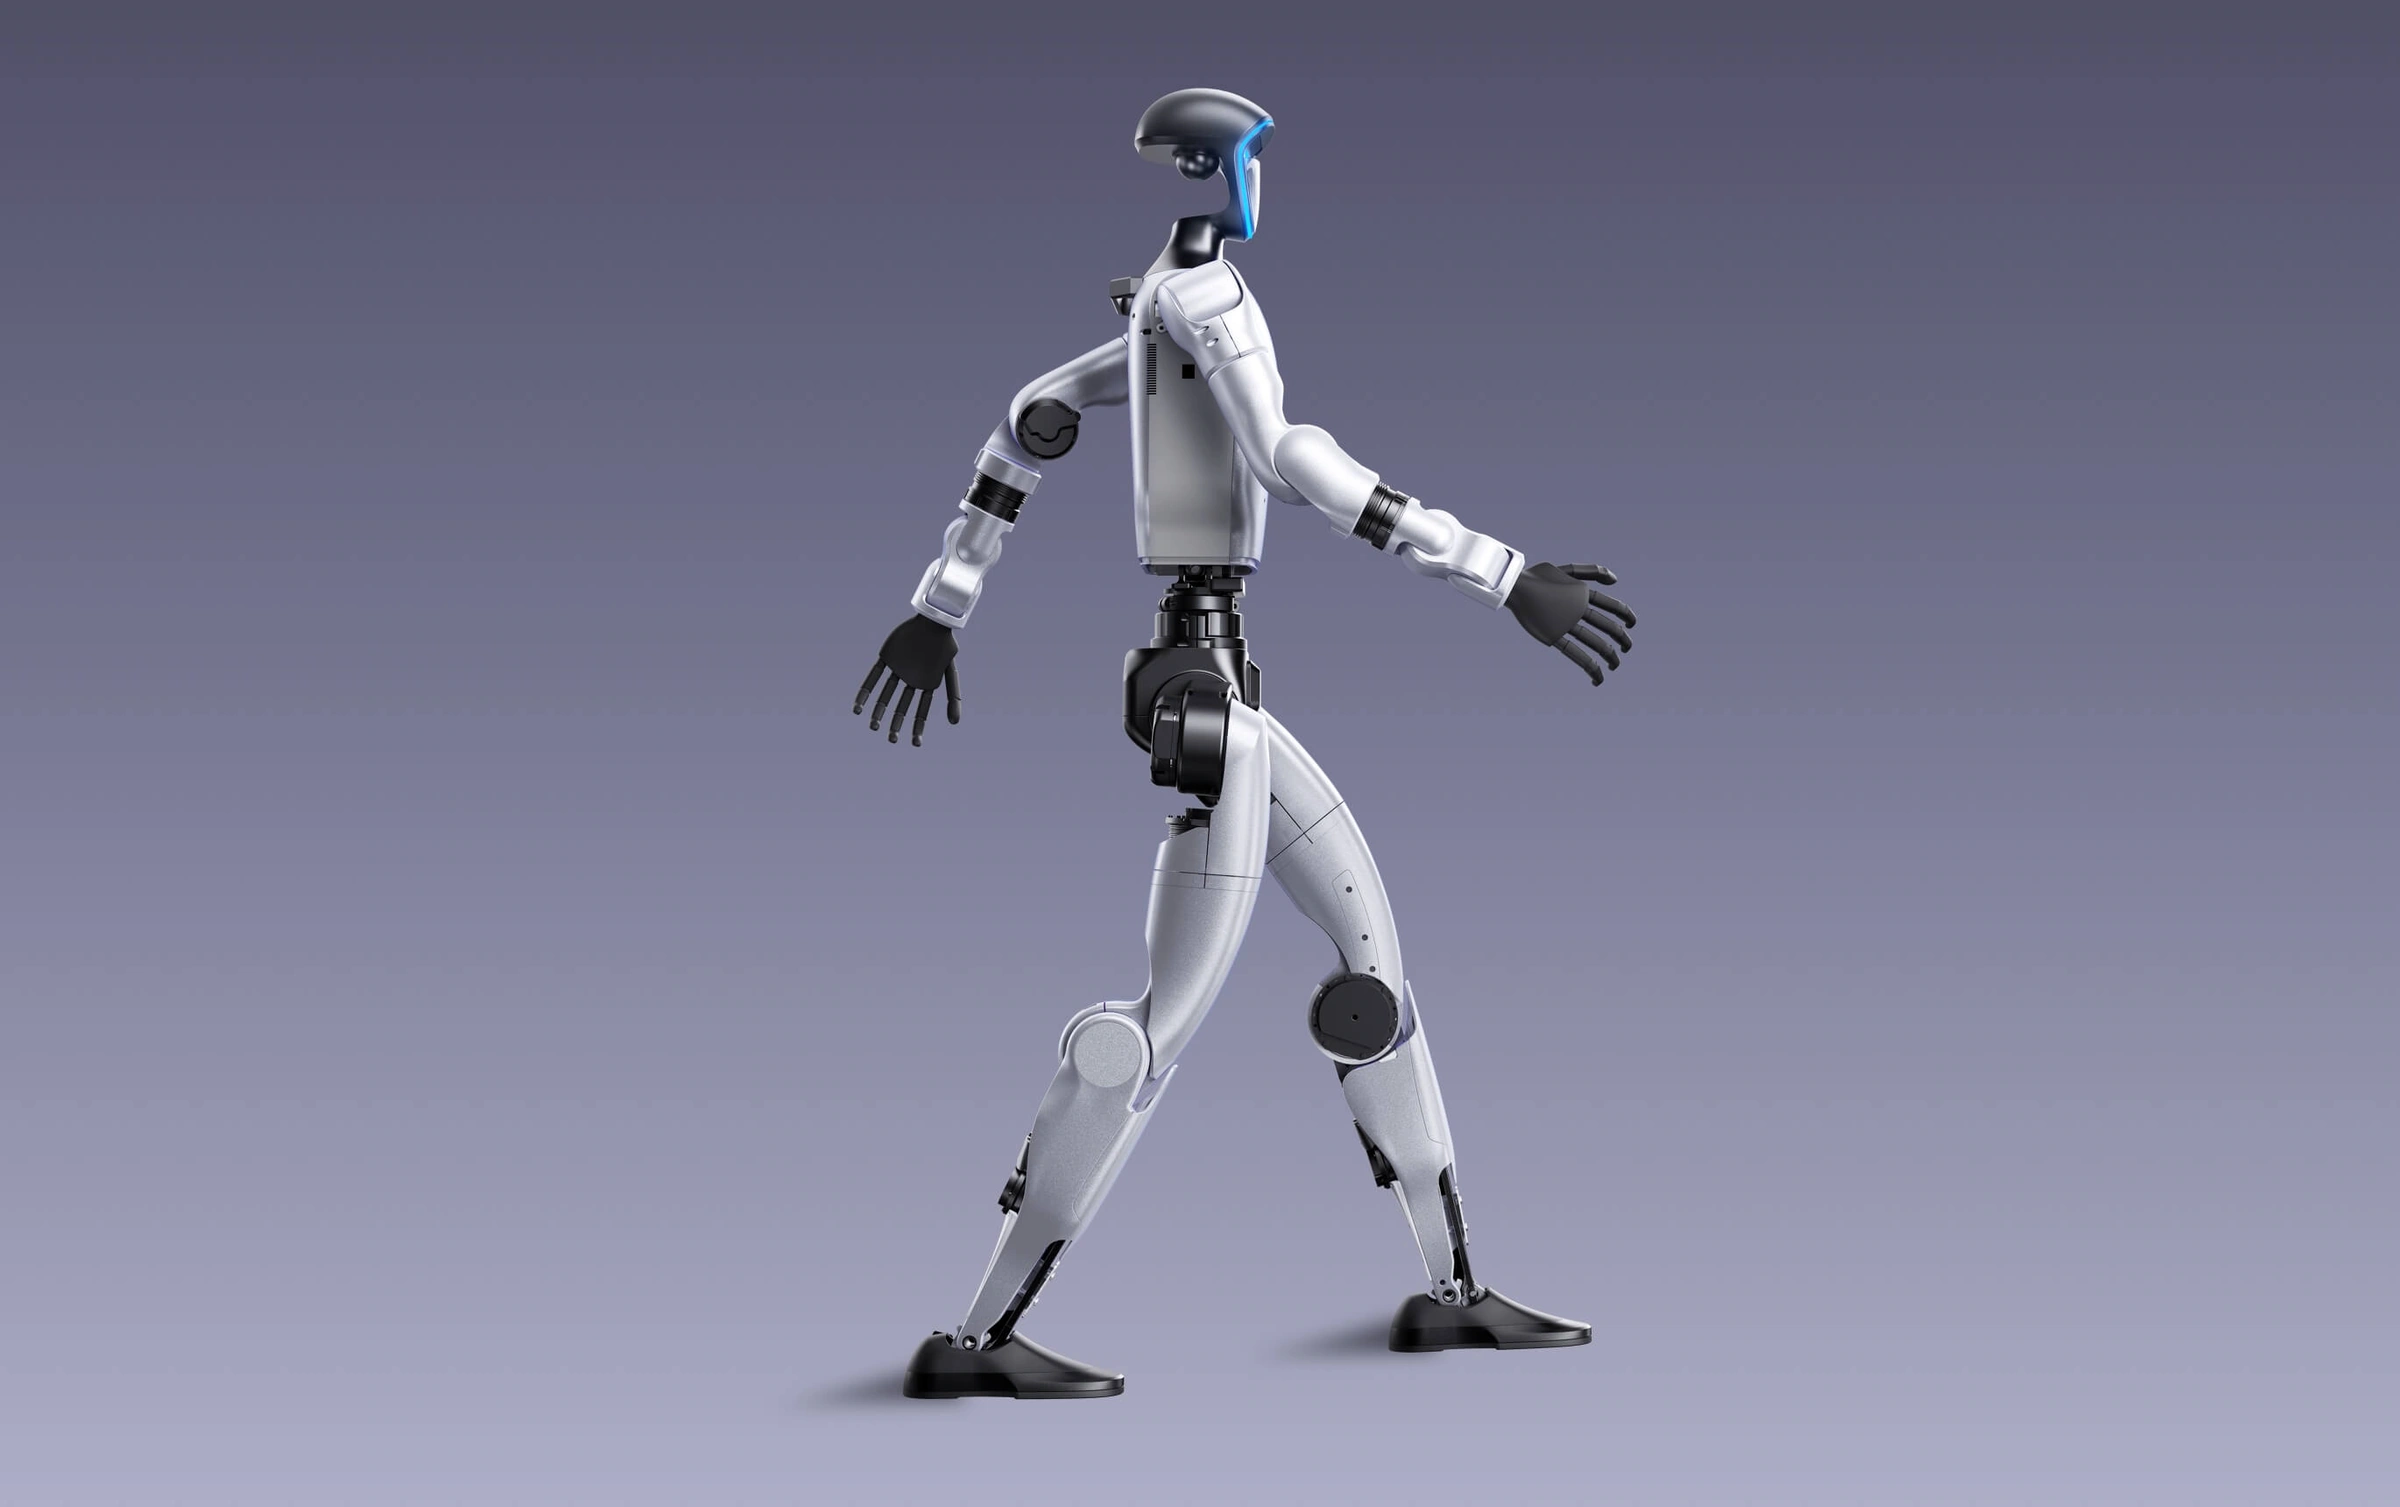
人形机器人具有近似人的躯干和肢体布局,双足、双臂平台是其中一类,手、头和移动底盘可随任务采用不同方案。机械设计需要协调结构质量、关节能力、供能、感知与全身控制;采用人形外观并不意味着已具备人的通用操作能力,也不能规定它必须使用某种电机、丝杠或五指手。
结构与识别
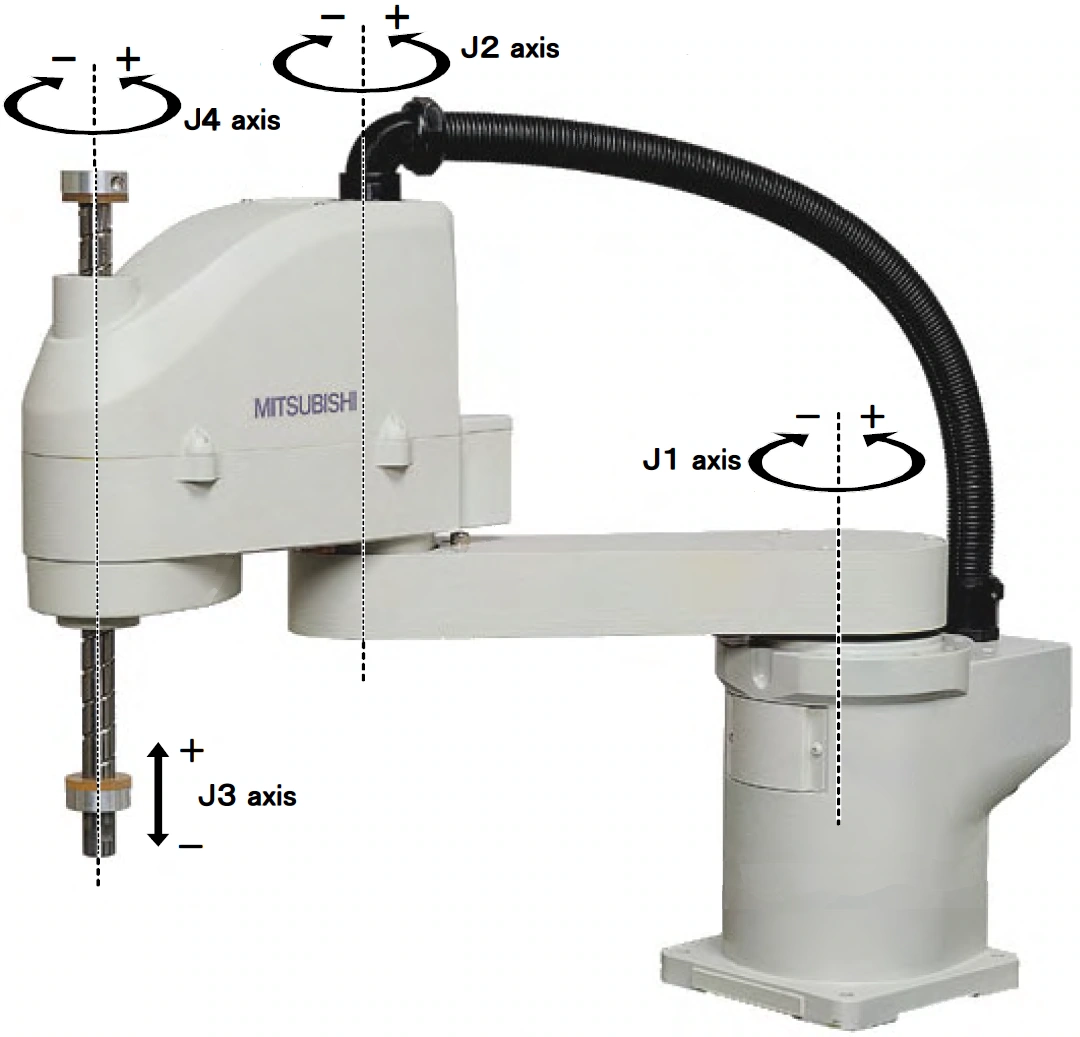
整机通常由躯干与肢体机构、执行器、电源、控制计算和传感器组成。自由度须按型号和统计口径区分,例如宇树G1与G1 EDU的配置不同,手腕和手部还可能选配,不能统一规定每臂六至七轴。驱动可以有不同技术路线,Atlas就存在历史液压版本与后续电动版本。电动平台的减速器、直线传动及安装位置应以公开结构资料为准;编码器、惯性、视觉、激光和接触感知的组合也并非所有产品相同。
常见应用
可用于运动控制、操作学习、遥操作和数据采集研究,也有面向工厂物料搬运、排序及上下料的现场测试和部署开发。介绍应用时应区分展示动作、受控任务验证与已部署能力;续航、可搬质量、地面适应性和自主程度都需要对应具体版本与测试条件。