这是什么零件
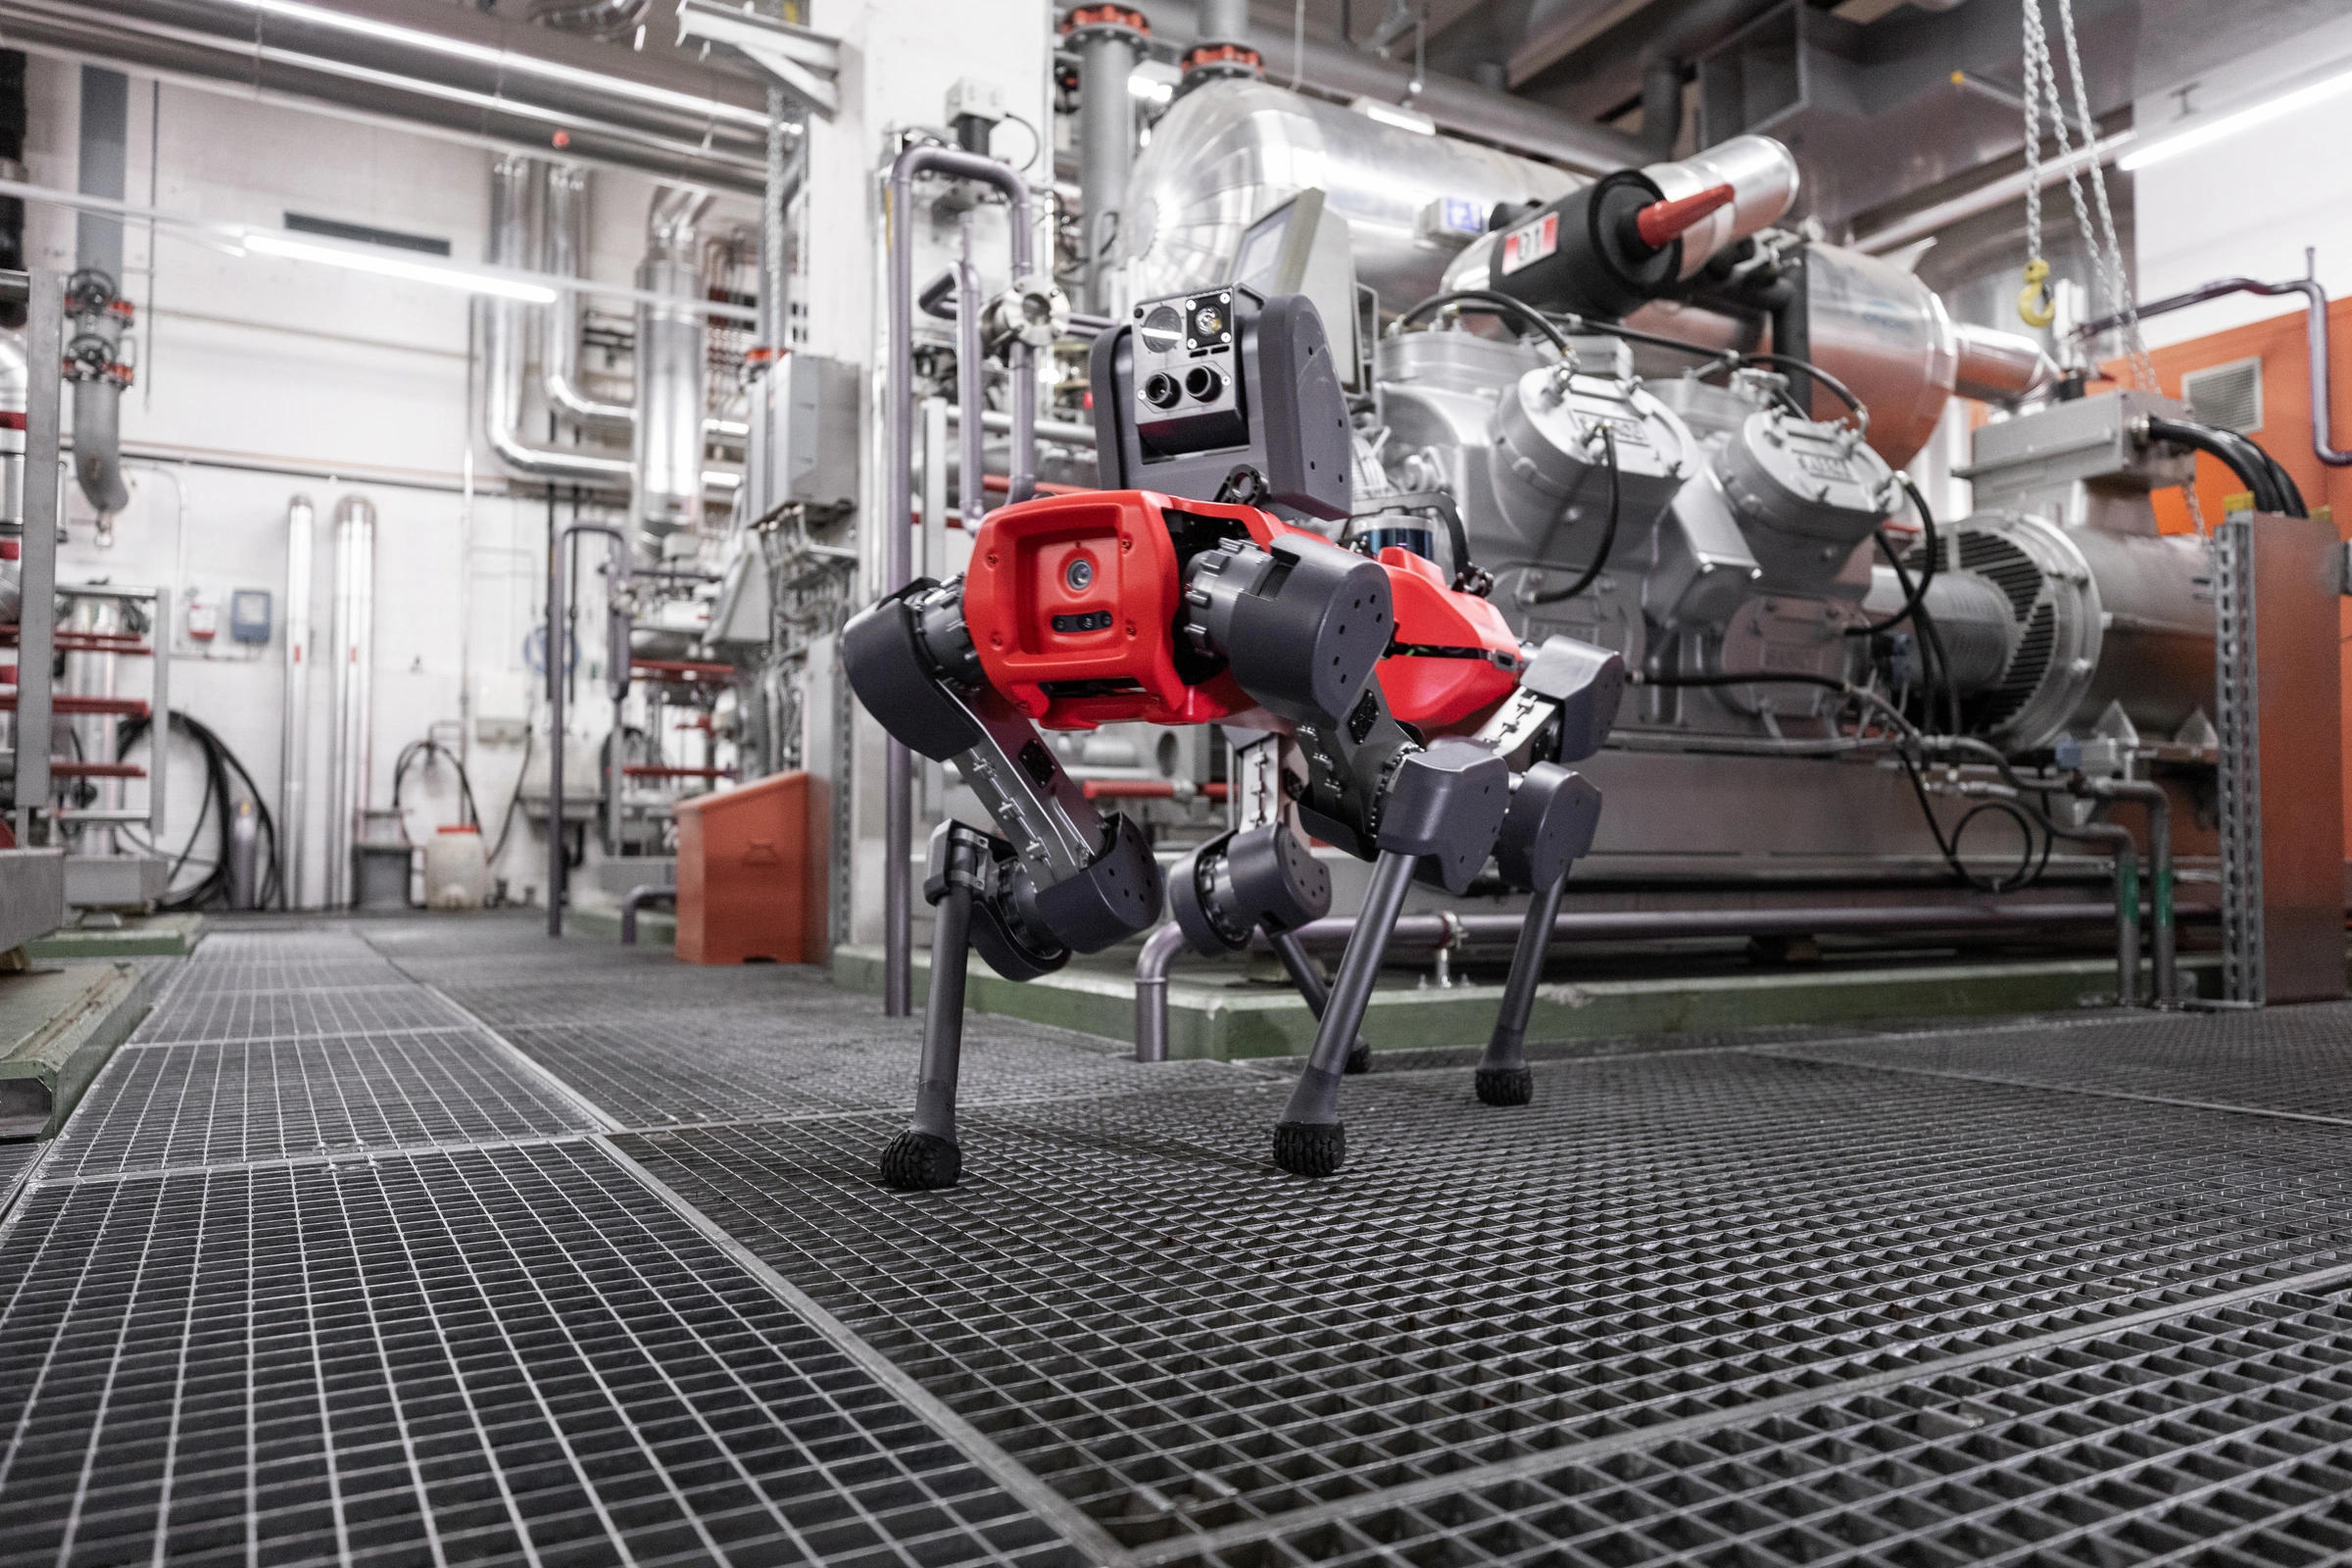
四足机器人以四条腿支承和移动,常被称为机器狗,可在适合其足端、尺寸和控制能力的地形上选择落脚点。部分产品面向楼梯和不平地面的工业巡检,部分用于教育、研究或消费场景;越障、稳定性和续航仍受负载、地面及控制条件影响,不能据腿数判断普遍优于其他移动底盘。
结构与识别
机身连接四条腿,并容纳或安装供电、计算、通信和感知部件。Go2等产品有十二组关节电机,但腿部自由度、附加机械臂或轮足机构会改变整机配置。驱动路线包括低减速比可回驱方案和串联弹性方案:ETH的ANYmal腿部采用串联弹性执行器,不能概括为全部使用行星准直驱。膝部电机位置、远置传动和足垫结构应逐型号确认。惯性与关节反馈用于运动控制,雷达、相机以及巡检传感器按产品和负载组合配置。
常见应用
可搭载视觉、热成像、声学或气体检测设备执行巡检、数据采集和远程勘察,也可作为足式运动控制与移动操作研究平台。实际选型需要验证任务路线、台阶和坡面、地面摩擦、载荷接口与补能方式;普通防水型号不能直接用于要求防爆的环境。