COMPONENT / DEXTEROUS-HAND

灵巧手

Dexterous Robotic Hand

灵巧手 · Shadow Robot
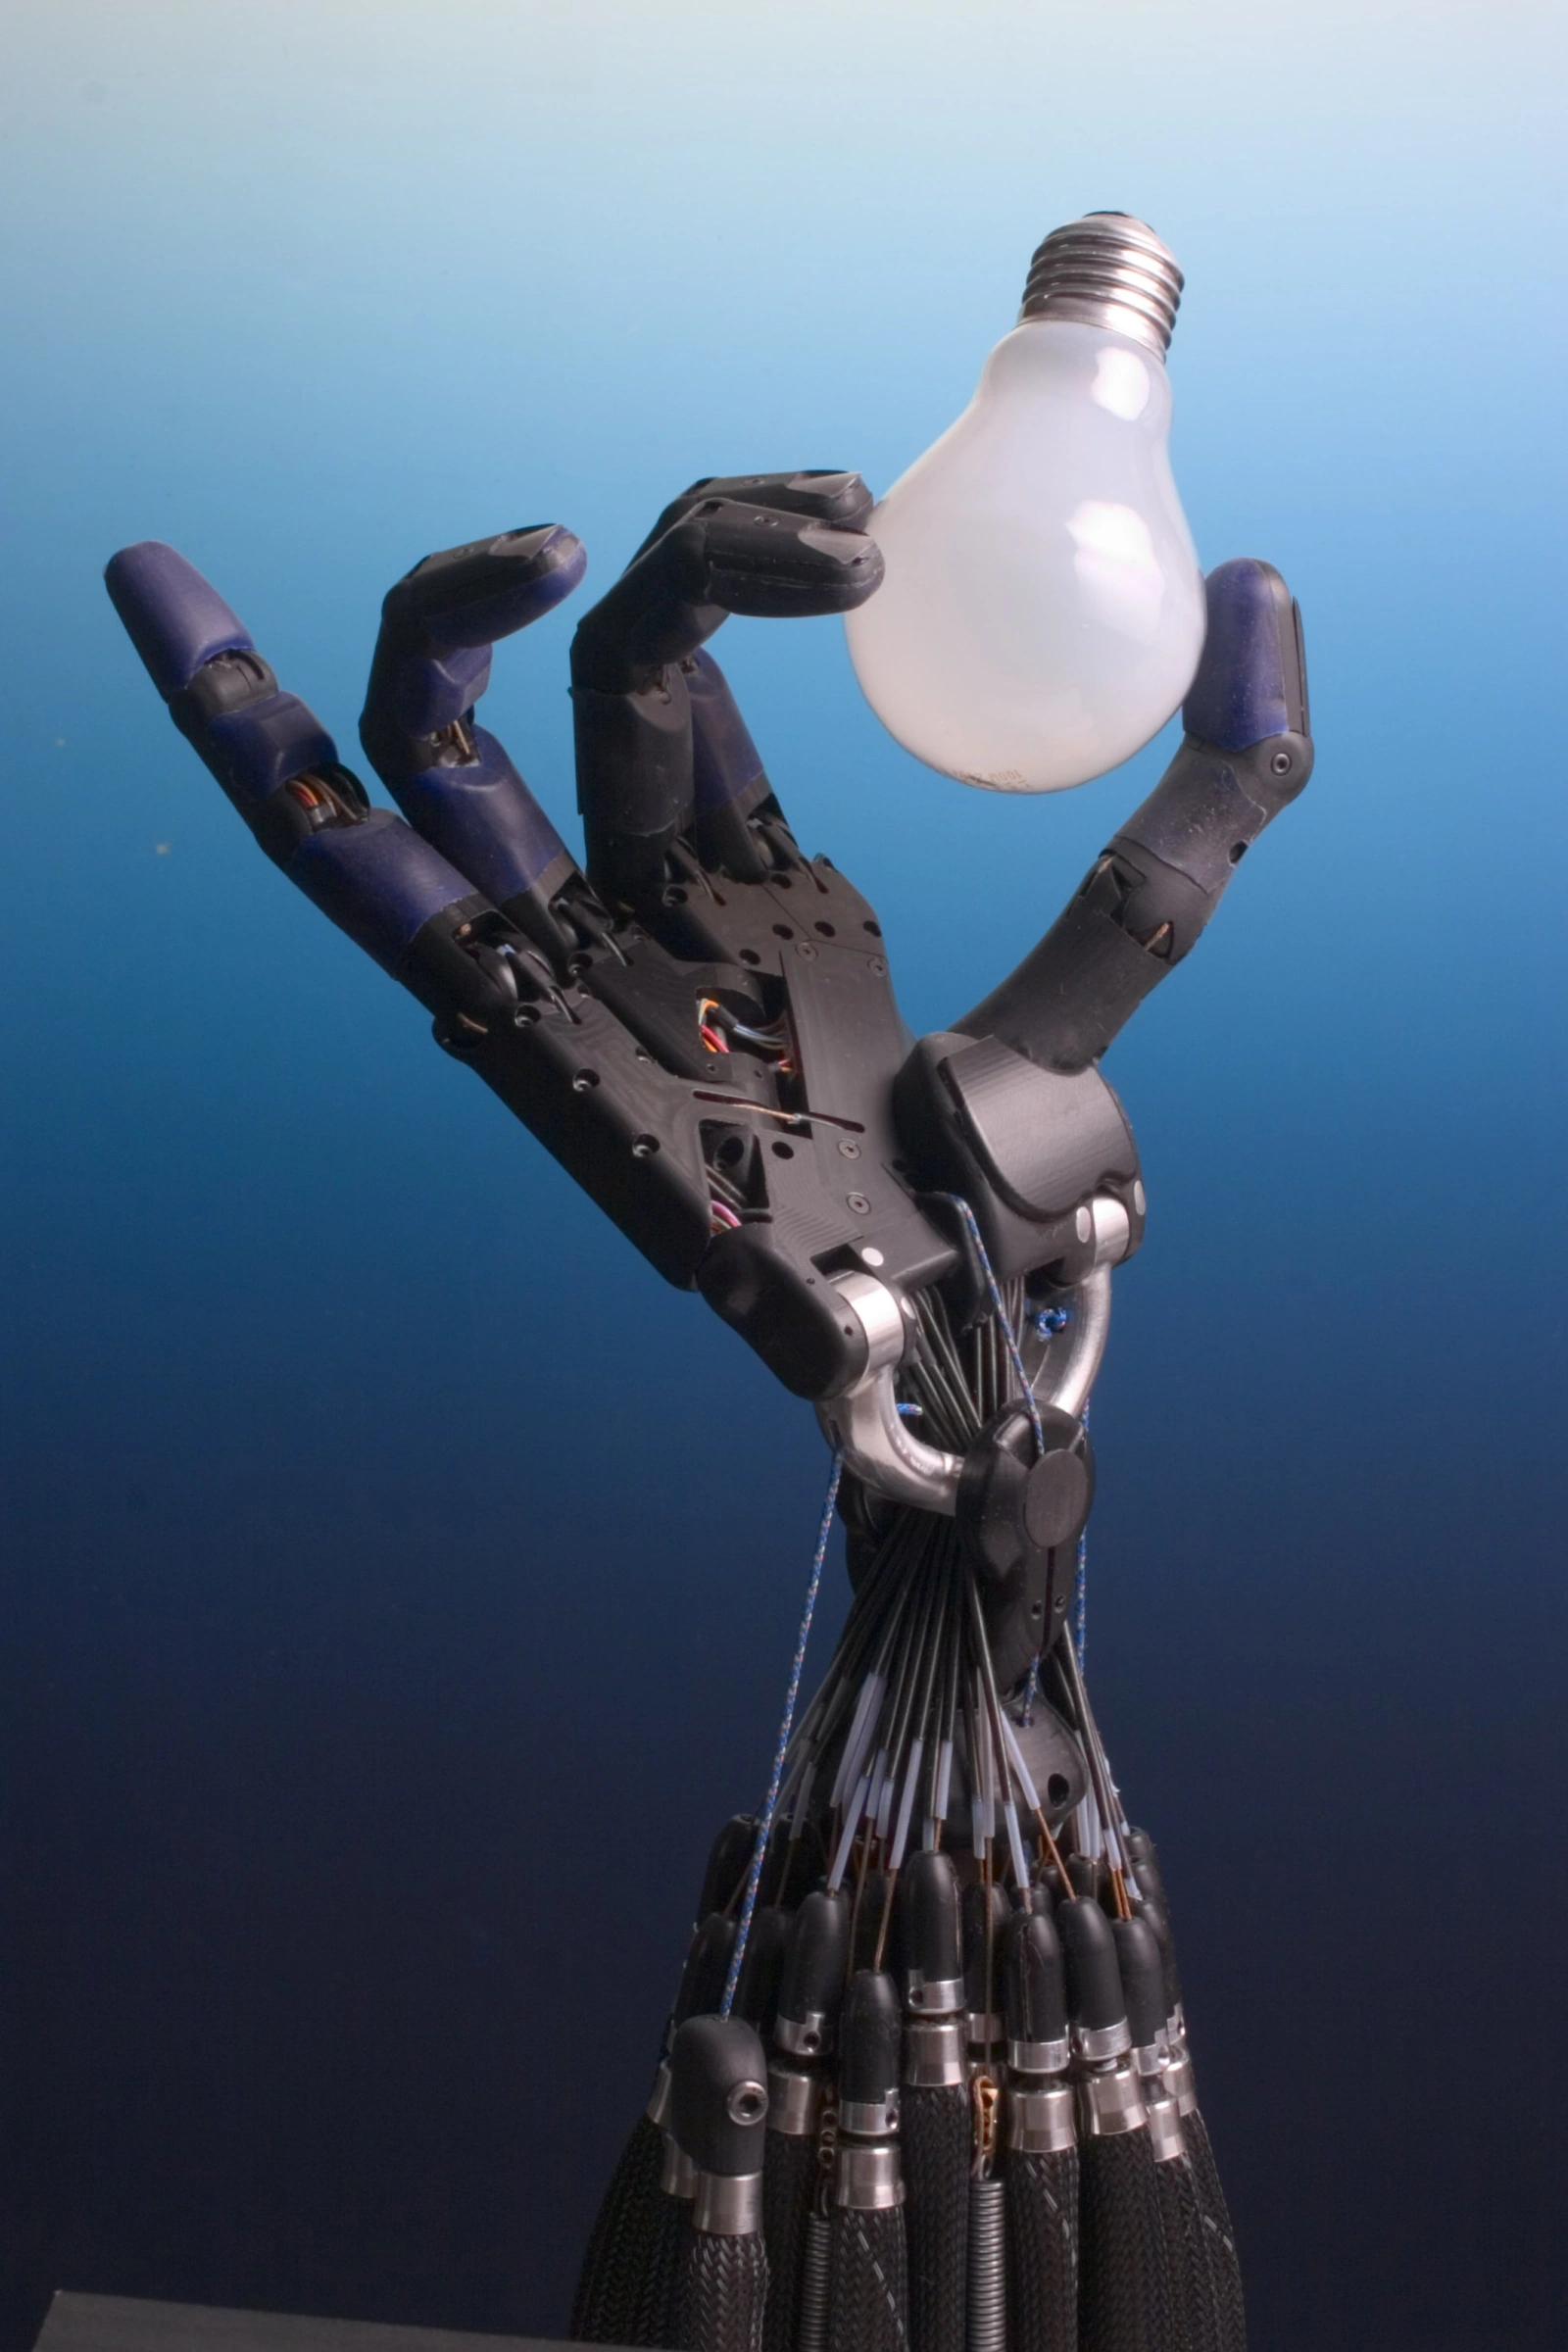
产品图例 · Shadow Robot图中型号:Shadow Dexterous Robot Hand,2007年图片;文件页未给出具体代号及驱动版本查看原始来源 Richard Greenhill and Hugo Elias / Shadow Robot Company · CC BY-SA 3.0 · WebP conversion, resized without cropping · 图片许可
01 / INTRODUCTION

这是什么零件

灵巧手是通过多指、多关节配合实现多种抓取姿态的机器人末端执行器。仿人五指结构很常见,也有减少手指数的设计;手内调整物体的能力取决于可控运动、感知和控制算法,不能仅凭外形判断。它可以作为机械臂或人形机器人的部件,也可作为独立研究平台。

02 / CONSTRUCTION

结构与识别

手指和手掌通过关节、传动及驱动器连接,有采用腱绳传动的方案,也有多个关节联动的方案。必须区分关节数量与可独立控制的自由度:因时RH56E2标示六自由度、十二关节,Shadow标准手则有二十个主动自由度及额外联动运动,不能统一写成六驱动。关节位置、腱张力、指端力与触觉属于不同测量;触觉阵列、腕部自由度和通信接口也会随型号或选配改变。

03 / APPLICATIONS

常见应用

用于抓取与手内操作研究、遥操作、机器人学习数据采集,以及多品种物体操作的验证。选择时应按物体尺寸、表面摩擦、接触力、运动范围、手臂负载和维护条件评估;假肢应用还需专门设计,不能把科研机器人手直接等同于可穿戴假肢产品。
浏览同类零件

图片版权归相应厂家或原作者,仅用于百科外观识别。图中品牌与型号为图例,选用时请查阅原厂资料。

ONLY ON MECHWIKI / SELECT · BUY · MAINTAIN

用之前要知道的:寿命、选型、型号、谁在卖、用在哪

以下内容针对本条目整理。寿命、选型、型号与场景按零件类别整理自公开标准与工程通则,由 MechWiki 编写,不是某一厂家的数据;具体额定值、寿命计算系数与尺寸以所选厂家的样本为准。

04 / LIFETIME

寿命与更换判据

按具体型号的载荷、运动和循环条件评价寿命;手指数、驱动形式与是否有触觉不能单独决定整手寿命。腱传动与联动结构的维护方法应分别核对。

什么时候换:更换手指、传动或感知组件时,按原厂维修范围和校准要求操作;整手、指模块与传动件的拆换方式因产品而异。

05 / SELECTION

选型方法

  1. 按任务核对可独立控制的自由度、关节运动范围和可实现抓取姿态,区分关节数与主动自由度。
  2. 分开比较指端力、整手抓持条件、手自身质量与机械臂安装负载。
  3. 确认力感知与触觉是否标配、腕部是否包含在统计中,并核对通信与控制接口。
COMMON MISTAKES

设计中常见的错误

  • 把关节总数当成可独立控制的自由度,或把六驱动推广至所有灵巧手。
  • 混用指端力、整手握力和可提起质量,并忽略接触姿态。
  • 把2007年Shadow历史照片标成当前标准型号,或把科研手直接等同于可穿戴假肢产品。
06 / VARIANTS

常见型号与衍生零件

  • Shadow Robot Dexterous Hand:五指、腱驱动,标准手与Lite系列的手指数和驱动数不同。
  • Inspire Robots RH56E2:六自由度、十二关节,具有力感知并提供不同触觉配置。

图例中的具体型号:Shadow Robot Shadow Dexterous Robot Hand,2007年图片;文件页未给出具体代号及驱动版本

07 / SELLERS

哪些厂家在卖

列出站内厂家目录中经营该类零件的厂家及其官方选型与模型入口,另列本条目图例所属厂家;不构成推荐或排名,价格、库存与交期以厂家为准。 本条目另列出业内常见厂家;未收录进站内厂家目录的,只在核对过官网时给出链接。 比价与排名暂未提供。

  • Shadow Robot腱驱动、多自由度研究手
  • Inspire Robots六自由度十二关节实例
  • Shadow Robot本条目图例所属厂家,图中型号:Shadow Dexterous Robot Hand,2007年图片;文件页未给出具体代号及驱动版本
08 / WHERE IT IS USED

常用场景与装机位置

用于抓取与手内操作研究、遥操作、机器人学习数据采集,以及多品种物体操作的验证。选择时应按物体尺寸、表面摩擦、接触力、运动范围、手臂负载和维护条件评估;假肢应用还需专门设计,不能把科研机器人手直接等同于可穿戴假肢产品。
抓取与手内操作的机器人研究。遥操作及机器人学习数据采集。多品种物体操作方案验证。

相关零件条目: