
定义与用途
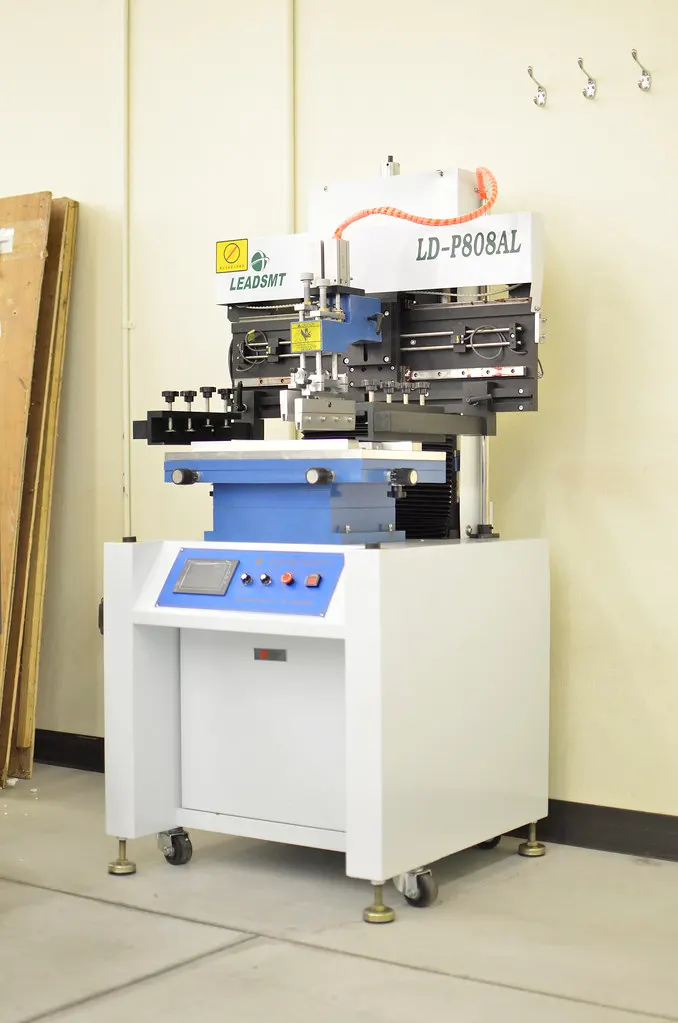
锡膏印刷机把已准备好的锡膏经钢网开口沉积在电路板焊盘上,为后续元件贴装和回流焊提供焊料及助焊剂。设备的价值是让同一位置持续得到可重复的膏体形状与体积,而不仅是把钢网图案“印出来”。实验室可使用手动平台完成样板及小批量印刷,连续生产则常用带输送、视觉和自动清洁的在线设备。[S8][S1]
钢网印刷属于接触、填充和释放相互制约的过程。开口几何决定理论容积,实际转移量还取决于锡膏流变、孔壁状态和板面贴合。不能把钢网厚度直接写成最终焊点高度,也不能把机器重复定位精度当成所有产品上的锡膏体积能力。[S6][S4]
工作原理与一个印刷循环
电路板进入后由轨道定位、夹持并升到印刷面;底部支撑使板面在刮刀载荷下保持稳定。视觉系统识别板与钢网的基准标记,修正平移及转角。钢网固定后,刮刀沿表面推动锡膏形成滚动料条,开口被填充,表面多余锡膏被刮净。印刷完成,板与钢网按设定的分离运动脱开,膏体留在焊盘上,随后出板或进入检查。[S7][S9][S2]
脱模必须单独调试。分离速度、受控分离距离和停留会改变小开口的释放行为;应看最难印的开口,而非只看大焊盘。延时可能同时增强锡膏对焊盘和孔壁的附着,所以不能凭经验认定“越慢越好”或“停一下总有益”。Indium建议以试验确认这些变量的作用。[S4]
板网接触和底托决定刮刀载荷下的几何条件,称重反馈则用于维持实际刮刀力;力值稳定不等于每个开口都已充分填充,也不能直接推算脱模后的沉积体积。[S2]填充与释放仍受开口、材料和分离运动共同影响,应通过试验逐项辨别,而不是只调一个压力值。[S4]印后再用SPI查看各焊盘的高度、覆盖、体积与偏移,才能验证实际转移结果,并把异常反馈到对应的印刷环节。[S11]
关键参数与有条件的机型示例
- 对位与湿印精度须分开比较。ASMPT DEK TQ页面给出湿印精度±17.0 μm、条件为2 cpk;TQ与TQ L的核心节拍分别为5 s和6.5 s。[S1]这些是原厂口径,验收仍要约定测试板、测量方法,以及清洁、补膏、读码等动作是否计入。
- 板幅首先按产品与夹持方式核对。DEK TQ在单段输送(1-stage conveyor)配置下,最大印刷区域为400 × 400 mm;DEK TQ L在单段输送(Single stage conveyor)配置下为600 × 510 mm,在All Purpose Clamping配置下则为600 × 400 mm。[S1]这些是原厂表格分别限定的配置,不能合并成通用板幅;实际项目还需确认板边禁布区、背面元件、载具及钢网外框是否匹配。
- 刮刀力宜用可重复的闭环控制。MPM Momentum II HiE采用称重传感器反馈控制刮刀力,并提供侧向夹持、料条高度监控等功能。[S2]这类配置有助于维持工艺,但不能补偿错误的开口设计或不平的底托。
- 材料参数只能随具体锡膏使用。例如Indium10.1HF资料列出的刮印速度为50–100 mm/s,250 mm刮刀的典型载荷为4–6 kg,分离建议为5 mm/s或快速下降。[S5]这些是该材料的起始建议,不应套到所有配方;机器界面的“压力”也要核实实际单位和控制对象。
机型变体与适用场景
手动平台通常通过微调机构完成板与钢网的位置校正,适合研发迭代、少量试制和工艺观察;LPKF ProtoPrint S4即提供平行分离及位置微调结构。[S8]在线自动机侧重换线、批量一致性和数据连接,部分平台提供背靠背布置、自动底托或自动加膏。[S1]
开放刮刀头便于观察料条和更换钢网;封闭式印刷头把材料容纳在压力腔内,适用于特定填充或材料管理需求。封闭头与刮刀的参数含义不同,不能互抄配方。阶梯钢网、载具印刷和单颗基板印刷也应作为独立工艺验证。[S9][S2][S7]
选型与工艺设计
先整理最小开口、焊盘密度、板厚与翘曲、背面元件分布、产品换线频率和目标节拍,再决定支撑、夹持、视觉和清洁配置。钢网不仅要装得下,还要兼顾大热焊盘所需焊量与细小开口的释放能力。材料粉末级别、开口形状、钢网厚度及表面处理应一起确定,避免用提高刮刀力弥补本来难以释放的开口。[S6][S7]
面积比是开口面积与孔壁面积的比值,不能与开口宽度除以钢网厚度的宽厚比混为一谈。[S9]本页只说明设计变量,不把某个面积比阈值写成通用合格线。公开的IPC-7525B摘录属于旧版资料;官方修订表列有IPC-7525C,修订日期为2021年11月,具体项目应核对合同采用版次。[S9][S10]
建议在样板阶段用SPI观察不同焊盘族的体积、偏移和重复性,同时记录清洁间隔、暂停后首板及换班后的变化。最终验收要覆盖真实生产动作和换线损失,并保留调参记录;机器核心节拍仅用于估计基础运动能力。[S1][S4]
常见问题与排查顺序
- 少膏或漏印:先按开口族查看分布,检查堵孔、孔壁和粉末适配,再核对料条是否连续、板网是否贴合。若只在细小开口发生,优先研究释放与钢网设计,调整时一次改变一个变量并复测。[S6][S4]
- 连桥或膏体摊开:先检查钢网底面污染、板面贴合、夹持及刮刀状态。局部失去密封会让锡膏进入钢网下方;应修复贴合条件再验证速度和载荷,避免一开始就只提高刮刀压力。[S3][S2]
- 整板偏移或转角误差:先核对板号、程序、基准标记和钢网版本,再看夹持是否重复稳定。若误差只在某一区域放大,应排查板变形、钢网局部变形或支撑,不宜只做全板坐标补偿。[S9][S7]
- 脱模后拉尖、边缘不完整或开口残膏:检查孔壁清洁、实际分离运动和材料状态,按最小开口观察分离速度与距离的组合。不同锡膏的推荐方向可能不同,应以转移量和形状的重复性验证。[S4][S5]
- 暂停后首板波动或连续生产逐渐漂移:核对锡膏使用记录、料条补给、温度与清洁周期,再检查刮刀和底托。把暂停前后与连续印刷的数据分组比较,有助于区分材料恢复、污网和机械漂移。[S5][S2]
上下游衔接
上游交付钢网、PCB、锡膏及相应版本数据;程序应能追溯到这些实物。下游先用SPI检查印刷,再交给贴片机和回流炉。SPI反馈可以用于修正偏移或触发清洁,但应先验证测量和通信,再开放自动修正,避免坏数据反复驱动印刷参数。[S11]
产线设计还应安排不良板隔离、钢网与刮刀清洁、备件更换以及载具流转空间。选型评审时同时观察操作人员换线和维护的可达性,才能把设备指标转换成长期可维持的工艺。
适用边界与资料缺口
本页适用于钢网锡膏印刷,不覆盖喷射印刷、点胶和焊后质量判定。排查顺序是基于公开资料的工程综合建议,应在本厂产品上验证。原厂公开精度、周期和材料建议均不能直接成为用户产品的能力保证。
当前未取得各平台完整操作手册、脱模轴运动曲线及同一测试板上的横向能力报告;MPM家族旧规格PDF无法访问,故没有采用搜索摘要中的湿印数值。报价和验收前仍需取得当前配置书与样板试验数据。[S2]
功能模块
输送与夹持
接板、挡停并固定PCB,限制刮印时的平移和转动。侧夹、顶夹和离轨印刷各有适用条件,夹持不能破坏板网贴合或占用工艺所需区域。换线时还应核对轨道宽度和板边空间,确认板件稳定定位后再进入视觉对位、升板和刮印步骤。[S2]
底托与支撑工装
支撑销、支撑块或载具承受刮刀载荷,使板面尽量平整。双面板要避开底面元件,并确认支撑高度、分布和更换重复性;自动底托仍需正确的工艺数据。支点布置应结合背面元件图检查,避免顶住器件或使板面局部鼓起,再与夹持和印刷平面一起确认。[S7]
钢网与装夹机构
钢网开口决定焊膏的理论空间,网框与张紧装置保持其位置和形状。开口设计、厚度、孔壁及涂层属于工艺选择,不能仅按PCB外形选钢网。网框尺寸和装夹接口还需与机台匹配,换网后检查张紧与基准位置,再确认刮刀能够覆盖有效开口区域。[S6]
视觉对位
通过板和钢网的基准标记建立坐标关系,修正位置与转角。基准标记污染、图案版本错误或机械夹持波动,都需要在进行坐标补偿前排除。识别结果用于后续对位,程序还应保留识别区域与版本信息,便于区分实物偏差、误识别和程序调用错误。[S9]
刮刀与印刷头
驱动刮刀以设定速度和受控载荷滚动锡膏、填孔并刮净网面。刃口磨损、安装角度和材料状态会改变结果;称重反馈用于维持实际刮刀力。刮刀长度需覆盖有效开口区域,换刀后检查刃口接触的一致性,并把填充结果与后续脱模后的沉积形态联系检查。[S2][S4]
升降与脱模机构
印后使PCB与钢网受控分离。应把分离距离、速度和停留作为独立变量,观察微小开口的释放及转移量,不能只用肉眼判断大焊盘是否完整。板网平行状态和运动稳定性也需与底托一起检查,调参后比较各类开口的沉积形态及实测体积,再确定生产条件。[S4]
厂家与技术资料
按机种继续查阅厂家产品、工作原理与技术说明。