
定义与用途
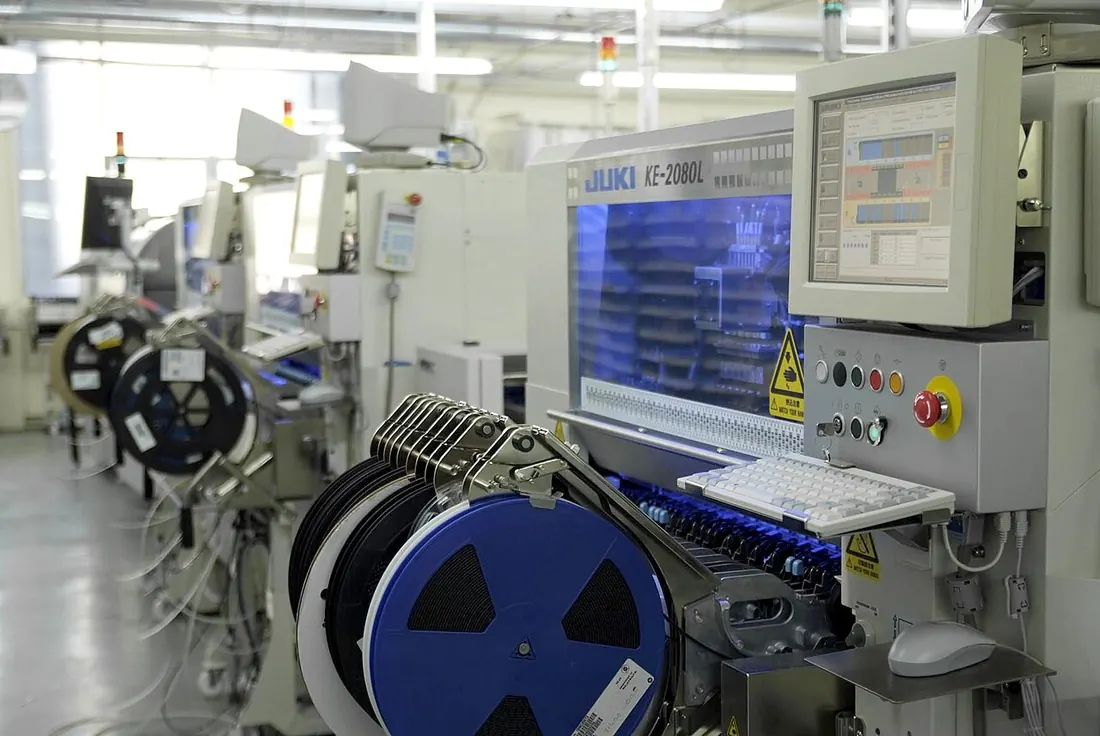
SMT贴片机是按装配程序,从供料装置取出表面贴装元件,识别元件的位置与方向,再把它放到印制电路板指定位置的自动化设备。它把物料、坐标、视觉测量和运动控制连接起来,承担电路板装配中的元件放置工序。元件可能是片式电阻、电容,也可能是集成电路、连接器及适合自动拾取的异形器件;具体可处理范围由头、吸嘴、视觉、供料及板输送配置共同决定。[S14][S7]
在典型焊膏回流工艺中,贴片时元件由焊膏暂时黏附,随后经过回流形成焊点。因此,贴片机完成的是放置,稳定的电气连接还需要后续焊接。评估一条产线时,应同时观察上游焊膏是否合格、贴后位置是否正确以及回流后的焊点状态,不能用贴装动作已经完成代替整板质量合格。[S22][S23]
发展历程与结构演变
贴片机的发展可以沿着速度、元件适应性、视觉识别与换线能力理解,但不能用单一厂家的沿革替代整个行业史。FUJI官方沿革记载:其CP-I在1981年完成,CP-II在1985年引入视觉识别的高速贴装,CP-6在1994年完成,NXT模块化平台在2003年完成。[S1] 这些是该企业的产品节点,不据此断言全球第一台贴片机的诞生时间。
FUJI美国公司的技术沿革把CP-II和CP-6列为转塔式设备,并把NXT列为可扩展的模块化平台,说明同一制造商曾采用不同的结构路线。[S2] 后续的NXT III在2013年发布;原厂公告把XY机器人、供料器、飞行视觉及单模块贴装能力一起作为改进内容。[S3] 这提示读者:设备演进并非只增加吸嘴数量,运动、供料、测量和生产组织需要同步改进。
转塔、拱架与模块式怎样区分
转塔式描述通过旋转机构,让多个吸嘴或工位依次完成取料、识别和放置的组织方式。经典机型可由基板运动配合旋转头完成定位。FUJI公开专利在说明结构时,明确区别了基板固定、头部移动的拱架式,以及带多个吸嘴的旋转头、使基板移至贴装位置的转塔式。[S4] 该专利用于解释一种结构实例,不能据其实施例断言所有转塔机都采用相同的轴布置。
拱架式描述主要定位机构:横梁和导向系统带动贴装头在板与供料区之间运动,吸嘴再执行升降和角度调整。头部既可以是直列多吸嘴,也可以是紧凑的旋转头。JUKI把Planet head说明为旋转型,并说明元件依次旋转有利于识别和缩短节拍;其直列Takumi head则以适应不同识别高度为特点。[S5] 因而看到旋转头,并不能直接把整机归入经典的移动基板转塔机。
模块式描述设备如何组合、分工与扩展。可以把承担不同元件任务的模块接入同一条线,也可以按产品组合调整头、供料和传送配置。NXT III采用模块化平台,SIPLACE V则提供不同拱架、传送及头部配置。[S3][S6] 转塔、拱架与模块式分别涉及头部动作、定位机构和系统组织,分类层次不同;采购时应把实际结构和配置展开核对,避免只凭商品名称判断性能。
一次完整贴装动作
- 准备与进板:装载已核对的程序、元件及吸嘴,确认板输送方向和支撑设置。上游放行后,PCB由输送机构进入工作区,在贴装位置夹持并从底部支撑。板定位、夹持与底部支撑的具体配置,应按设备操作资料和PCB底面元件布置核对。[S4][S12]
- 识别基板:基准相机寻找板上的Fiducial Mark,将实际板的位置与程序坐标关联。拼板还可以使用单板局部基准,减少只按整块面板定位时留下的局部配准误差。[S13]
- 供料与拾取:程序指定元件及供料位置;编带供料器把下一颗元件送到取料点,管装或托盘机构按各自方式供料。头移动到取料点,吸嘴下降,以负压吸持元件,再抬起离开供料区。此处的负压、升降与XY运动是不同控制动作,需要协调。[S4][S16]
- 识别与修正:元件被吸起后,系统测量它相对吸嘴的平移和角度偏差。识别可在移动途中完成,也可借助固定元件相机。相机看到的元件偏差与基板基准修正不是同一项数据,二者都要进入最终放置位置的计算。[S5][S11]
- 移送与落件:头把元件带到目标上方,吸嘴调整角度并按元件参数下降,完成放置后解除吸持并抬起;实际释放气路及确认逻辑按机型执行。某些设备可控制放置力或分别调节吸嘴下降、上升速度,以减少对元件和柔性板的冲击。[S6][S20]
- 核验与出板:系统按照自身检测能力检查有无元件、拾取姿态或放置异常,并记录错误、抛料和生产状态。完成整板任务后解除夹持并向下游送板。贴后首板应在进入回流前核对缺件、错料、方向和异物,再放行连续生产。[S14][S21]
编带供料与料站
编带把元件装在料穴内,盖带保护元件,边侧送料孔用于节距推进。供料器的任务是稳定地呈现下一颗元件,并处理盖带,使吸嘴能在已知位置取料。选择供料器要核对载带宽度、料穴间距、包装方向和元件本身的包装说明,而不是只看元件外形能否被吸嘴覆盖。[S16]
设备标注的料站容量往往以某种编带宽度折算。宽编带、托盘单元和特殊供料可能占用不同空间,因此“可装多少种元件”必须按实际BOM重新排布。Yamaha的YRM20规格页明确把最大料种数写为按8 mm编带供料器折算的配置。[S8] 这种标注是条件化的容量说明,不是任意包装组合都能达到的数量承诺。
补料能力会影响实际运行。自动上料供料器可把新料卷预先准备好,减少接带与补料集中造成的停机。Yamaha的ALF资料还指出,盖带开启方式与静电、纤维残留导致的取料错误有关。[S18] 对使用者而言,应把包装兼容、残料处理、接料规则和缺料提示纳入试生产核查。
管装、托盘与物料身份
管装元件需要配套的管式供料机构,使器件沿既定方向前进到取料点;托盘则按行列存放器件,由程序记录托盘网格及取料顺序。包装外轮廓相同,并不代表内部行列、起始角和元件朝向相同。备料时应核对包装图与实物,防止把包装坐标错误带入贴装程序。[S16]
Mycronic的Agilis系统为编带、管装与托盘提供不同机构,并使用电子身份及条码建立物料与供料装置的联系。其托盘夹持件也带有身份信息。[S17] 由此可理解,现代供料系统不仅负责机械送料,还为防错、库存和追溯提供依据;机器知道“这个料站是谁”,仍需正确建立它与制造商料号、批次及实际元件的对应关系。
托盘供料的节拍包括托盘移送和切换,不能直接套用小型编带元件的最高速度。是否能不停机换盘、是否需预留空盘回收空间,以及使用何种托盘单元,都是整线配置问题。Yamaha公开的产线方案把空盘回收和新托盘补给作为减少停线的一部分。[S19]
PCB传送、夹持与底部支撑
PCB进入机器后,输送机构负责把它送到工作区,夹持机构负责稳定位置,底部支撑负责限制贴装时的竖向位移。这些功能有联系但不能相互替代。Yamaha术语表把Board clamp定义为从水平、垂直或组合方向夹紧基板,并把难以保持平整的柔性板放在治具中传送作为一种处理方式。[S12]
底部支撑可采用支撑针或专用支撑结构。支撑位置必须避开板底已装元件,双面板换面时尤其需要重新检查。FUJI公开专利对双面板支撑干涉和板挠曲问题有直接说明;Yamaha也将支撑针用于降低贴装过程中的板竖向运动。[S4][S11] 因而板边空间、底部元件高度图、可支撑区域与夹持区域应在导入设备前准备好。
单轨、双轨以及双工作位置的含义要结合实际配置阅读。它们可能改变等待、搬板和贴装的重叠方式,并不意味着任何产品都会成倍增产。YRM20的双工作位置输送和可选梁数有明确的机型条件。[S7] 设计评审应同时检查最大板尺寸与可贴装范围,不能把输送得进等同于所有区域都能贴到。
基准校正与元件视觉
基板基准回答“板实际在哪里”,元件识别回答“这颗元件在吸嘴上偏了多少”。基准通常是板上可清楚识别的铜层目标;整板基准用于建立面板姿态,局部基准用于更细的配准。Eurocircuits要求其拼板框有至少3个基准,并建议拼板内各单板保留局部基准。[S13] 这是该制造商的工艺要求,应结合实际代工厂与设备的规则采用,不能直接宣称为所有设备的统一规定。
元件相机可以根据外形、引脚或其他可识别特征计算位置和角度;照明方式、元件表面状态及封装参数会影响识别。JUKI公开资料说明其飞行识别可在XY运动期间计算元件位置和角度,并监测拾取前后的元件状态。[S5] 视觉结果应与正确的元件库和容差设置配合使用。
视觉还能发现某些取料姿态异常,但检测能力必须按选件核对。JUKI Planet head页面列出元件有无、翻转与立起状态检测,并说明可自动修正取料位置。[S20] 相机能识别外形,不等于已经验证所有电气参数、内部连接和焊点;这些任务需要相应的物料校验与下游检测。
贴装头、吸嘴与元件适应性
贴装头组织多个吸嘴及其运动,吸嘴直接与元件接触并建立吸持。头部的选择同时影响并行取料方式、适用元件高度、尺寸、质量和落件控制。Yamaha为YRM20提供旋转RM头、通用直列HM头与面向高件和异形件的FM头,并在规格中分别列出其适用范围。[S7][S8] 头部通用性高,不意味着所有器件都能沿用同一个吸嘴和速度参数。
吸嘴应与器件可接触表面、包装姿态及要求的避让空间匹配。自动换嘴站可让程序按元件尺寸和形状切换吸嘴;带缓冲的吸嘴或轴端弹性机构用于减小接触冲击。[S11] 对带透镜LED、特殊连接器等器件,还需要确认专用工具。此类器件能否自动贴装,应以原厂适配及实物验证为依据。[S14]
运行时应关注吸嘴通道、端面、弹性滑动和吸持状态。Yamaha公开方案包括弹簧状态、气压与图像检查,以及气路自动清洁。[S19] 这些功能说明吸嘴是需要维护的工艺部件;自动检查的覆盖范围、触发条件和可用选项仍应查阅对应设备说明。
怎样阅读CPH与精度
- CPH表示每小时可放置元件的数量,是设备能力指标。实际整板产出还受元件组合、供料布局、视觉停留、搬板、补料、抛料及换线影响。比较设备时,应同时索取标称条件、代表性产品的程序仿真和实板结果,不能直接把CPH当成整线合格板产量。[S11][S17]
- Yamaha YRM20的旋转RM头在双梁、高产模式和原厂最优条件下标称115,000 CPH;同页的±0.025 mm、Cpk≥1.0属于高精度模式及原厂最优条件。[S8] 两项应连同各自模式阅读,不能自行拼接成在任意产品上同时实现最高速度和最高精度的承诺。
- JUKI欧洲官方产品页对RX-8搭配P20贴装头时,列出最优条件下100,000 CPH与IPC9850条件下55,000 CPH,贴装精度标为±0.04 mm、Cpk≥1。[S9] 这些数字是具体机型与测试口径的例子;页面没有给出全部试验板、元件和采样细节,采购比较仍需取得对应测试报告。
- FUJI美国NXT III页面对H24G头列出标准模式35,000 CPH、生产优先模式37,500 CPH;同页精度分别为±0.025 mm和±0.038 mm,以基准标记(fiducial marks)为参照,采用3σ、Cpk≥1.00表述,并注明由FUJI试验得到。[S25] 这个例子直接说明同一头部在不同模式下有速度与精度的条件差别。
- 精度数值必须保留其统计表述、参考基准、适用元件、头部和运行模式。重复定位、贴装精度和最终焊后偏差也不能混写。原厂页面未公开的温度、测量方法或长期漂移条件,应列为待核实项,而不是补写一个所谓行业通用范围。[S8][S9][S25]
编程与新产品导入
程序导入从装配数据开始:物料清单说明装什么,元件坐标和旋转信息说明装在哪里、朝哪个方向。还需把制造商料号与机器元件库、包装、供料器、吸嘴及识别参数对应起来。Eurocircuits在其MyCenter流程中按制造商料号调用既有元件信息,为新元件补充极性、尺寸及机器指令。[S15]
容易出错的环节是CAD与机器之间的角度约定、元件极性、封装中心和实物包装方向。不能只确认图上有一个元件轮廓,还应对照器件数据表、封装和首件实物。元件的尺寸、重量与材料也会影响头部运行速度,因此库文件应能表达相应工艺要求。[S15]
排程软件可把供料配置、作业顺序、换线策略与线体负荷一起优化。Mycronic的MYPlan及MYCenter公开资料描述了这类功能。[S17] 这些工具能减少重复配置工作,但导入完成仍应以实际首板检查为准;确认程序版本、BOM版本、机器配置和实物一致后,再进行连续生产。[S21]
换线与防错
换线不仅是选择下一份程序,还包括备料、送料装置、吸嘴、板宽、支撑与夹持的准备。适合离线完成的工作应尽量提前完成,例如把物料装入供料器并核对身份,让在线设备用于生产。Eurocircuits把供料器准备作为离线过程,并通过条码把物料、供料器与料仓逐级关联。[S16]
快换料车、自动换嘴及支撑调整可以缩短在线准备,但是否适用要按产品及选件核实。Yamaha公开方案同时列出贴片机自动换嘴、支撑针更换以及快换供料车。[S19] 设备操作方便,并不意味着可以跳过料号、极性和首板核对。
首板检查应在错误扩大到整批前进行。Eurocircuits的贴后检查包括缺件、元件标识不符、位号对应错误、方向及异物,并在回流前通知相关工序修正。[S21] 这种检查应与程序版本管理衔接,使现场修改能够回到受控的元件库和作业文件中;这是从该流程归纳的管理建议。
常见异常与排查顺序
- 吸不到料或频繁抛料:先按时间和元件号定位异常,再区分是否集中在某个供料位置、某个吸嘴或某类包装。核查料带推进、料穴中元件姿态、供料器或管道卡料,再检查吸持、吸嘴选择和运动参数。Eurocircuits列出的拒料原因包括拾取错误、真空异常、头部加速度过大和识别失败。[S14] 改参数前保留原始图像及日志,便于判断改变是否有效。
- 识别失败:核对元件库的尺寸、引脚与照明设置,观察实物表面、姿态及摄像结果。JUKI资料说明不同照明和专用相机用于适应不同元件,且可检查拾取状态。[S5] 如果图像不稳定,应先处理取料姿态和成像条件,再调整合理的识别参数;不能通过不断放宽容差掩盖错误元件或异常姿态。
- 贴装偏移:先判断偏差是整板一致、局部区域集中,还是随特定元件或吸嘴出现。整板问题优先核对基准及程序坐标,局部问题同时检查支撑与板变形,元件相关问题检查吸取偏差与角度识别。这是根据基准定位、底部支撑和元件识别各自作用归纳的排查顺序,不是原厂针对全部故障给出的唯一诊断表。[S4][S13][S20]
- 错料、反向与缺件:检查制造商料号、料卷身份与供料装置的绑定,确认换料后信息同步;再对照器件极性及机器角度约定。外形相同的电阻、电容可能具有不同电气参数,不能只靠外形识别来防错。对应机型可使用电气校验功能,但适用器件、检测频率和选件配置必须核对。[S15][S16]
- 立碑、桥连或焊后偏移:先区分贴后已异常,还是回流后才发生。立碑可能与两端焊盘热行为和润湿不同步有关;过多焊膏也可能造成短接。[S24][S23] 应联合检查贴前焊膏、贴后状态、焊盘与连接铜分布及回流过程。只调贴片坐标,无法覆盖上游印刷或下游热过程造成的全部问题。
- 吸嘴相关重复异常:检查端面、气路及弹性机构状态,按设备维护程序处理,再比较维护前后同一元件的拾取表现。Yamaha公开的喷嘴健康检查包含弹簧、气压、图像和气路清洁项目。[S19] 维护周期应依据实际设备手册、使用频率与状态记录确定,本文不提供未经来源支持的统一周期。
上下游设备与质量闭环
典型焊膏回流装配流程包括供板、焊膏印刷或喷印、焊膏检测、贴片、回流及后续检测。上游SPI关注焊膏的体积、位置与高度,贴片机关注取放及元件姿态,回流把焊料熔化并冷却形成焊点。[S23][S22] 各工序解决的问题不同,整线质量需要把这些结果关联起来。
设备间除了机械高度、轨道、流向和板宽协调,还需要程序切换、板身份、放行及追溯数据的衔接。Mycronic公开资料把Hermes机器间通信、CFX与上层系统连接列入其软件方案;YRM20则把SMT-ELS兼容列为选项。[S17][S8] 协议名称本身不保证全线互通,应核对软件版本、实际报文及现场需要的功能。
当下游发现异常时,能回查对应板、元件、供料器、吸嘴和程序,有助于缩小问题范围。追溯与闭环的价值在于把问题定位到具体过程并验证修正效果,而不是只积累更多报表;这是从原厂公开追溯功能与首板检查流程归纳的使用原则。[S17][S21]
选型与设计输入
- 先定义产品组合:提供代表性BOM、封装清单、每板贴装点及其分布、批量和换线频率。把细小片件、精细引脚器件、高件、重件和异形件分别标清,要求厂家说明它们由哪种头、吸嘴和供料方式完成。原厂资料对不同头的能力分别列示,说明仅报整机名称不足以判定覆盖范围。[S7][S8]
- 提供真实板条件:板尺寸与拼板方式、厚度、质量、翘曲状态、底部元件图、板边夹持空间、基准和治具条件。先确认输送和稳定支撑,再确认相机与头部可以到达实际贴装位置。这些输入由夹持、支撑、基准与运动机构的工作要求归纳而来。[S4][S12][S13]
- 检查供料组合:按实际载带宽度、托盘和管装器件计算料站占用,并模拟补料与换盘。确认已有供料器能否复用、是否需要特殊包装工具、条码与物料系统怎样绑定。不同系统公开资料已经显示包装、料站折算及身份识别条件各有差别。[S8][S16][S17]
- 按代表性产品验证产能:同时比较贴装时间、板传送、供料等待、异常恢复和换线过程。记录所用板、元件、头、吸嘴、模式及测试时长,按合格板结果评估整线。此项为工程评估建议;型号标称CPH与原厂精度只用于理解能力及试验边界,不代替现场验收。[S8][S9][S25]
- 设计导入时就解决可制造性:保证基准能被识别,提前预留夹持及支撑条件,并核对封装极性和坐标输出。减少焊盘两端不对称的热条件,有助于控制回流中的立碑风险。具体尺寸应依板厂、装配厂和设备资料确认,本文不把某家工厂的尺寸建议推广为全行业规则。[S13][S15][S24]
- 核对全生命周期支持:取得对应型号与配置的规格书、操作维护资料、培训、备件、吸嘴和供料器维护方案,并确认离线编程、追溯及软件接口。对宣传页未公开的测量和环境条件,要求原厂补充书面资料。应保留测试记录与最终配置清单,以便后续换线或扩展时能够复现。
厂家资料入口
查资料优先进入原厂的具体型号页面、下载中心与服务入口,再查看代理商页面。Yamaha的YRM20页面适合核对头部、模式与供料折算;JUKI的RX-8资料适合比较最优及测试条件下的速度;FUJI的NXT III资料可查看头部与模式差别;ASMPT页面可查看平台配置与工艺控制;Mycronic手册可查看供料、换线和追溯组织。[S8][S9][S25][S6][S17]
公开网页与宣传册可能更新、跳转或撤下,引用时应保留版本和访问日期。本页将历史节点、机型示例和工程归纳分别注明来源;涉及新采购或已有产线变更,应以对应设备序列、软件版本和原厂最终确认资料为准。
功能模块
元件供料系统
编带、管装、托盘及特殊供料机构把元件送至吸嘴可到达的取料位置。编带需要步进送料,托盘需要在料盘内索引;料号、批次和供料位置应与程序关联。模块的输出是可识别、可吸取且姿态合适的元件,而不是只把物料搬到设备旁。[S16][S17]
定位与运动系统
拱架、导向和驱动机构组织贴装头在供料区、视觉位置与PCB之间运动,并与吸嘴升降和转角配合。经典转塔式设备具有不同的头部与基板运动关系,不能把所有机型都理解为同一组XY滑台;结构选择还影响可覆盖位置和任务编排。[S4]
贴装头与吸嘴
直列或旋转贴装头组织多个吸嘴的拾取与放置,通过负压吸持元件,并协调升降、转角和释放。吸嘴要匹配器件外形和可吸取表面;头部选择还需要与视觉识别和供料方式对应,不能仅比较吸嘴数量就判断适用范围。[S5][S11]
基准与元件视觉
基准识别建立PCB实际位置与程序坐标的关系,元件识别则测量吸嘴上器件的平移与角度偏差,两类修正不能混成同一测量。部分系统还可识别取料姿态异常;这些信息进入放置位置或异常处理,具体可检项目受相机、传感器和软件配置限制。[S13][S20]
PCB传送夹持与支撑
PCB传送、夹持与底部支撑共同连接上游进板、板内贴装及下游交接。传送负责进出板,夹持保持工作位置,支撑限制贴装时的竖向位移。支撑布置还必须避开底面器件,不能只检查板边尺寸就认定双面板可以稳定加工。[S4][S12]
厂家与技术资料
按机种继续查阅厂家产品、工作原理与技术说明。