
一包产品如何通过检重工位
一袋小包装从封口机出来,连续经过进料带、称重带,再向装箱机走。检重工位要回答两个问题:这袋的毛重是否在产品允许区间内?如果超差,它有没有真正离开合格品通道?前者来自秤台的测量,后者要在剔除位置观察实物。[S3][S5]
例如,单盒内漏装一件会使毛重变轻,但包装自身的重量也有波动。要用合格整包和已知缺件的整包比较两组重量分布。若二者重叠,只凭一次称重就无法保证识别每一件漏装品。该工位给出的是重量判定,不能据此断言盒内具体缺了哪一件。[S3]
外形、安装与布局限制
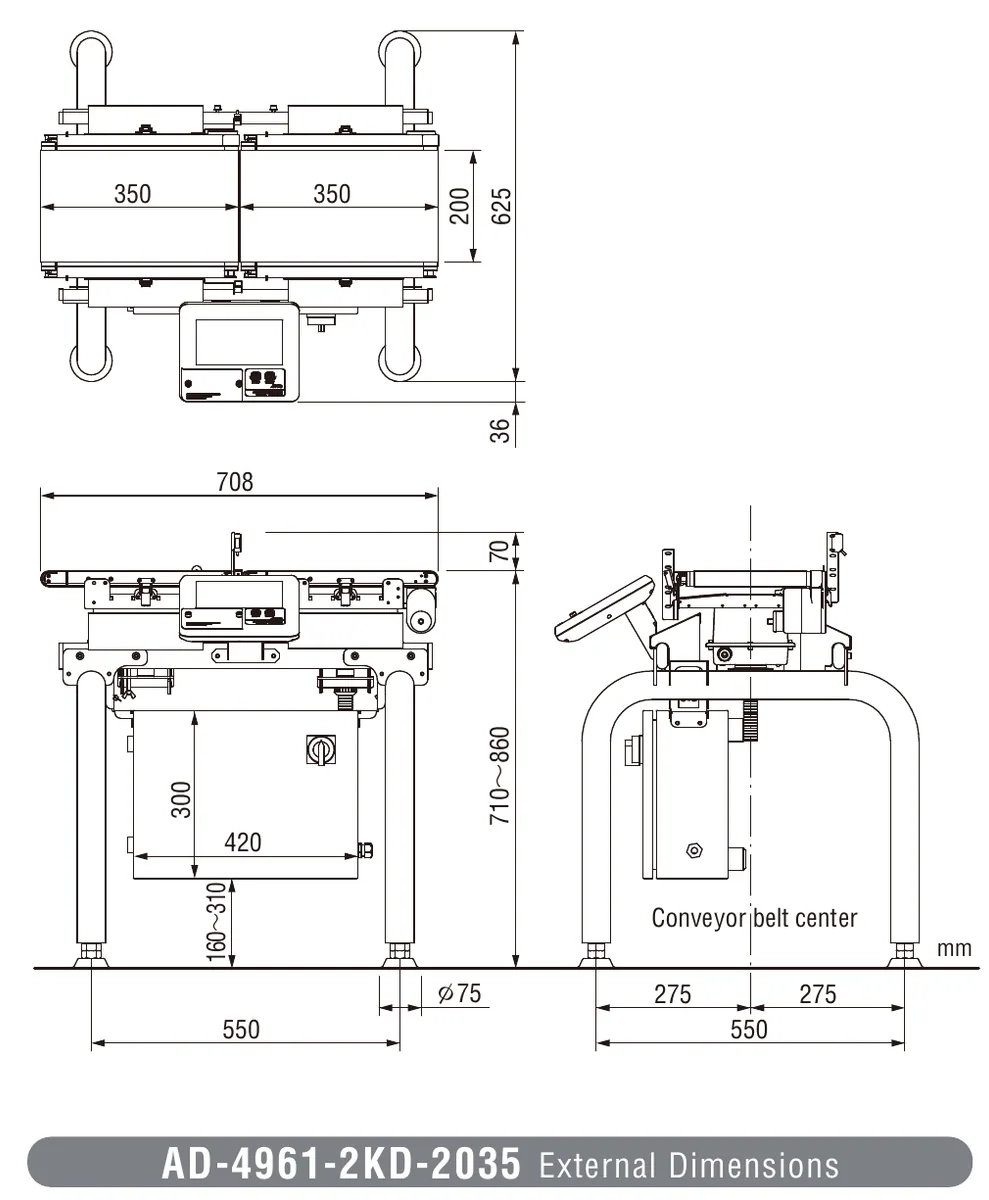
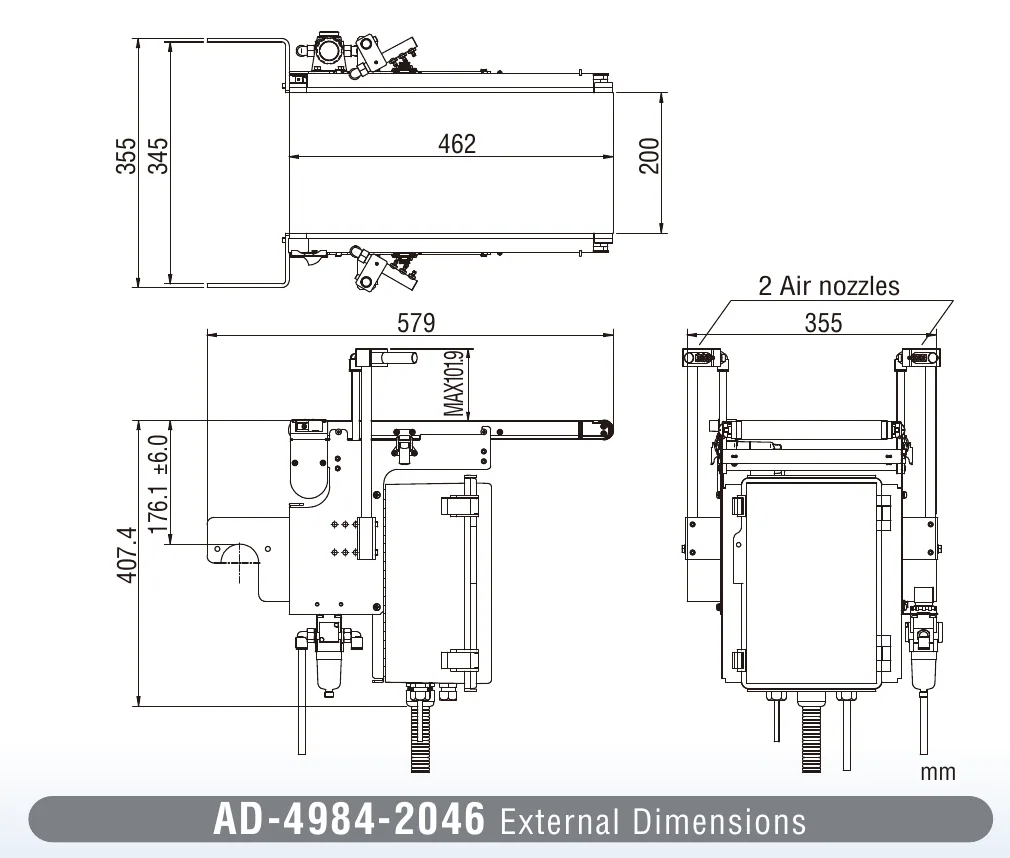
沿输送方向画布置时,先标出上游末端、称重带前后缘和下游分流位置。A&D AD-4961-2KD-2035 的规格表把标准机列为长 700 mm,厂图侧视的端部标注为 708 mm。初选可用表值比较,做机械干涉检查应以厂图轮廓和订货配置为准。单独的气吹组件、接料箱和取箱通道都要画进去。[S1][S2]
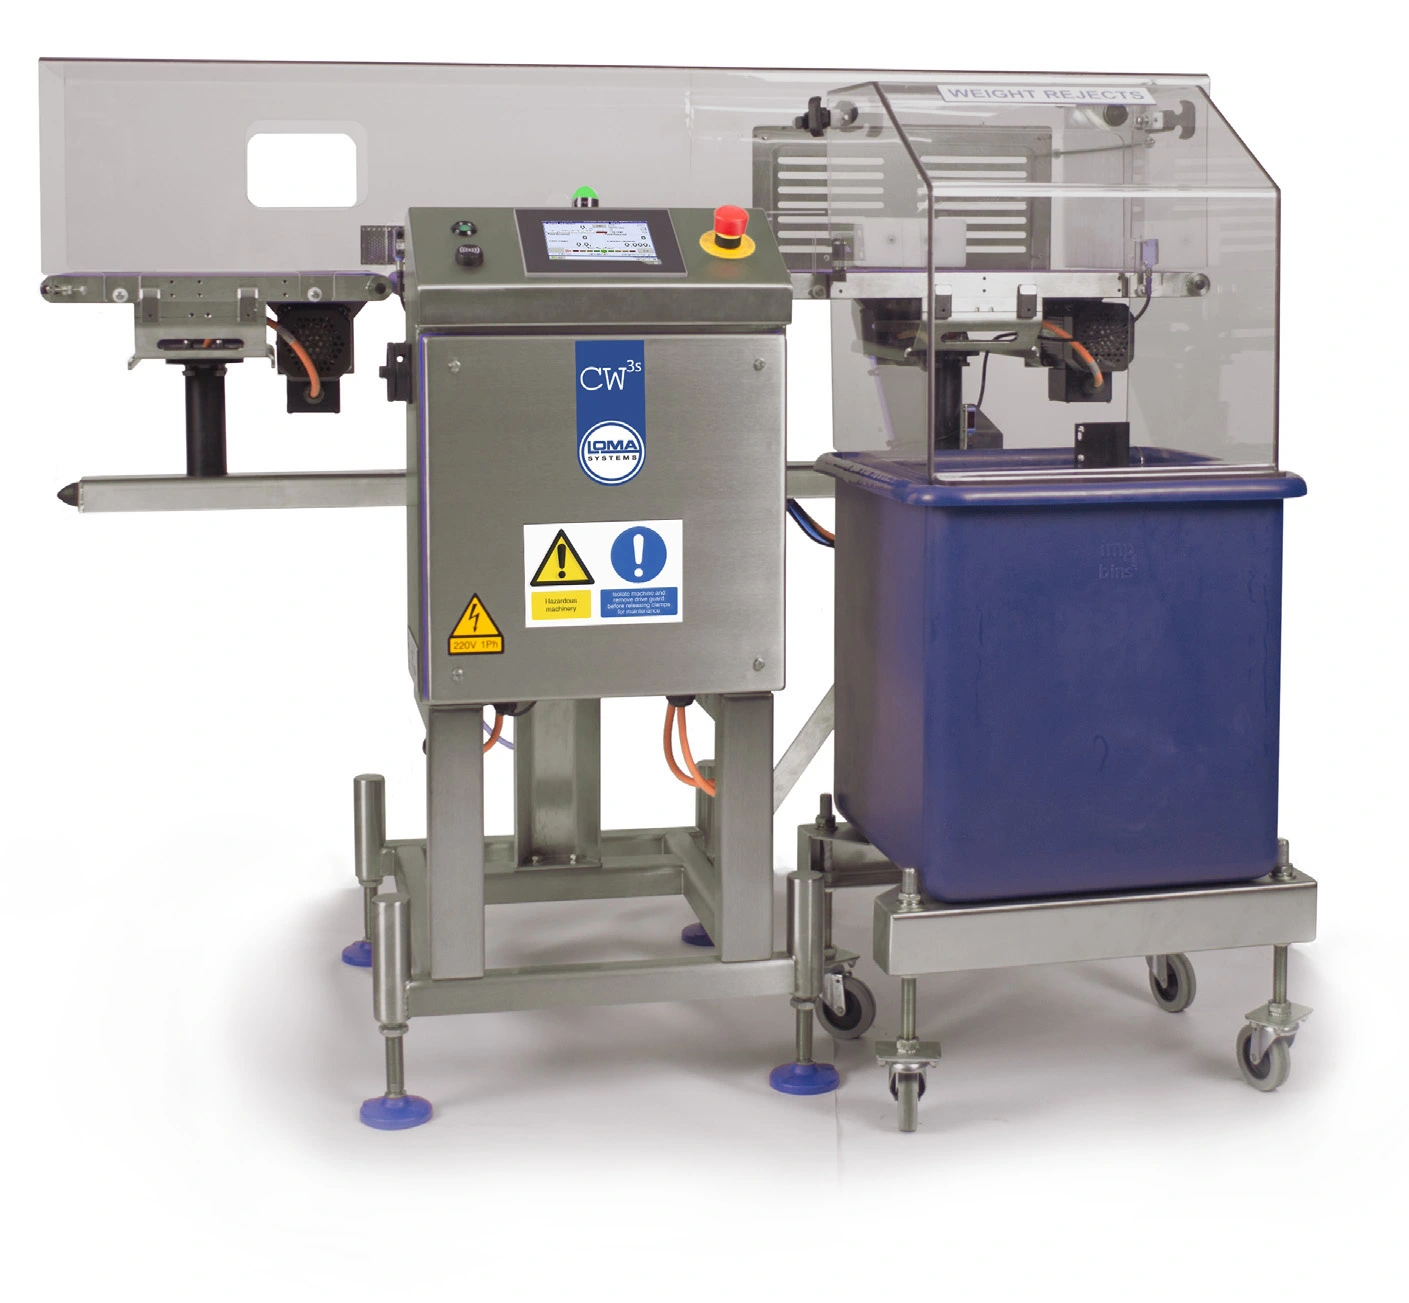
图中的可调脚负责调平和对接带面。先核现有输送面的高度及运行方向,再核导向件、秤架和前后皮带在交界处有无接触。机旁要留出取皮带、清理夹缝、拉出收集箱的路径。气源接到选配剔除器的过滤减压部件;电源和信号沿固定机架引入,不能给活动称重段施加拉力。地脚固定孔按订货安装图复核。[S1][S3][S5]
一个称重和剔除周期
第一包进入时,入口检测器登记包的位置。进料段的任务是使包在到达秤台之前拉开间距。两包同时搭在秤台上时,信号含有两包的载荷,即使总数值看似正常也不能分别判重。观察进秤处的实际包距,比只看包装机的平均产量直接。[S3][S4]
包尾离开上一段、包头尚未到下一段时,秤台才独立承载整包。称重元件在这段时间内取样,控制器处理动态信号并按当前产品配方判定偏轻、合格或偏重。拉长包装、提高带速,都会缩短整包独占秤台的时间;软袋碰到固定护栏还会把一部分力传给机架。[S1][S3][S4]
判定结果与该包在出料段的位置对应。包到达分流点后才触发喷气、拨板或落带。发出动作信号后,出口或回收通道的检测器再确认实物去了哪里。出现「已发剔除」而没有确认信号时,应把有关产品留待核对,并按现场约定处置这段输送线上已排队的产品。[S1][S3][S5]
读懂量程、精度与速度
同一台 AD-4961-2KD-2035 的两个量程分别是 500 g 和 2,000 g,对应的显示分度分别为 0.01 g、0.1 g。厂家列出的动态选别精度按 3σ 表示,最佳条件下分别为 0.08 g、0.18 g。3σ 描述重复通过时读数的离散程度;单件可能超出该范围,产品和安装条件也会改变结果。用它筛选缺件时,应拿真实包装连续多次通过,查看数据散布再决定允许区间。[S1][S2][S3]
该机的皮带速度范围为 15–120 m/min,列出的最大处理量为 320 件/min,适用包长列为 30–300 mm。三个数字分别描述调速范围、能力上限和尺寸范围。要判断某种长包能否跑到目标产量,需把本品包长、最短到料间距、剔除器复位时间一起验证;试机记录要写清使用了哪种包装和哪种剔除方式。[S1][S2][S4]
厂家试验:相同带速下的双包错误
安立用重 44.87 g、内装物容易移动的谷物袋试验。带速同设为 40 m/min,每组送包 10,000 次,关闭其 SMF 功能时记录了 30 次双包错误,开启后为 1 次。两组读数的 3σ 分别为 0.06 g 和 0.10 g。选型时要同时看双包错误和称量数据的离散程度,两项指标可能向不同方向变化。这组数值只对应安立本次包装和功能设置。[S4]
按工件选择剔除机构
气吹适合做轻小包装的快速侧向分流。要查风嘴到产品的距离、喷射方向、气源和接料箱开口。对重心偏高的盒子,应看它最终落入哪个容器,也要看相邻合格件有没有被气流带偏。[S1][S3]
气动推杆或拨板给产品一个有方向的机械接触。推杆需要横向行程与回程时间;摆动拨板要留转动空间。可按最短实测间距连续送入两件超差品,确认第二件到达时机构仍能完成该次分流。[S1][S3]
落带式在指定时刻让短输送段下翻,超差件顺势落下。此时要核包底是否会跨住落口、接料高度是否适合,以及下一包到达前带面是否已回到输送位置。易破损包装尤其需要用实物检查跌落后的状态。[S1][S3]
设计评审时把哪些样件带到现场
- 包形与重心:带上最长、最窄、底部最软的包装,以及内容物会移动的样包。观察过带缝时是否点头、转向、擦边,在同一条线上记录这些姿态对应的重量变化。[S3][S4]
- 重量与阈值:准备称过参考重量的偏轻、正常、偏重样包,分别靠近两条判定边界运行。把人工复称结果、工位读数和最终出口一一对上。[S3]
- 间距与启停:取上游重新开机时一串紧跟的产品,检查过渡段能否把包距恢复。用人工逐包投料得到的顺畅结果,不能代表上游恢复生产时的来料状态。[S3][S4]
- 剔除与收集:选取两件连续超差、两件超差中夹一件合格的顺序,观察料箱、主通道及确认记录。为收集箱满、气压不足和确认缺失定义可识别的状态,让操作员知道哪些包需要复核。[S1][S5]
- 换型与复装:换到另一包长之后,同时调取重量区间、输送条件和剔除时序。清洁或取下皮带后,用已知样包重复过秤和实际剔除,留下当时的带速、配方和处置记录。[S1][S3]
从故障现象回查
- 秤上数值偶尔接近两包总重:先看入口是否连包,再观察转接处有无追尾。若异常集中在重启后的第一串料,先查释放间距和进料带速度。[S4]
- 同一包反复通过时散布变宽:按运行方向检查护栏擦碰,再做相邻机组运行与停机的对照,观察振动或气流进入秤段时读数是否变化。[S3]
- 空带零点慢慢移动:观察带面、承载处是否积料,清理后再看零点是否仍漂移。改变剔除阈值会掩盖这类变化,不能解释空带为什么发生偏移。[S3]
- 判为超重,箱里却没有对应产品:对照检测信号、剔除输出、机构实动和收集箱确认这四个时刻。尤其要分清执行器没有动作、动作打中相邻包,以及产品已入箱但确认器没检测到。[S1][S5]
- 降速时正常,提速后误剔相邻包:先重新测包到分流点的行进时间,再检查剔除器回程和下一包间距。改变称重采样模式也会影响判定结果何时输出。[S1][S4]
与枕包机和装箱机怎样交接
以枕包后装箱为例,封口完好的独立包装按单列进入进料段;称重完成后,合格包继续送往装箱机,偏轻或偏重包进入独立收集通道。机械交接看三处:封口边能否跨过进带缝,整包能否在秤台上独占一段时间,出料处两条去向能否在实物上区分。[S3][S4][S5]
如果装箱机短暂停机,积料区宜布置在称重段以外。恢复后要试一次批量释放,复核剔除确认和件数,再恢复连续装箱。生产记录应能把产品配方、判重结果和未确认剔除对应到同一次运行,以便找到需要人工复核的那一段产品。[S1][S3][S4]
荷兰 Ravensbergen 的生产线给出了实际布置。其石田 DACS-G 检重机处理谷物棒组合包时最高约 150 包/min,处理另一种曲奇包装时约 98 包/min。整线节拍受后面的装箱机限制;装箱机短停时,检重机前的输送段暂存来料,恢复后受控放行。超差包经气吹落入回收箱,箱内传感器逐包确认。[S6]
功能模块
厂家与技术资料
按机种继续查阅厂家产品、工作原理与技术说明。