US8016542B2
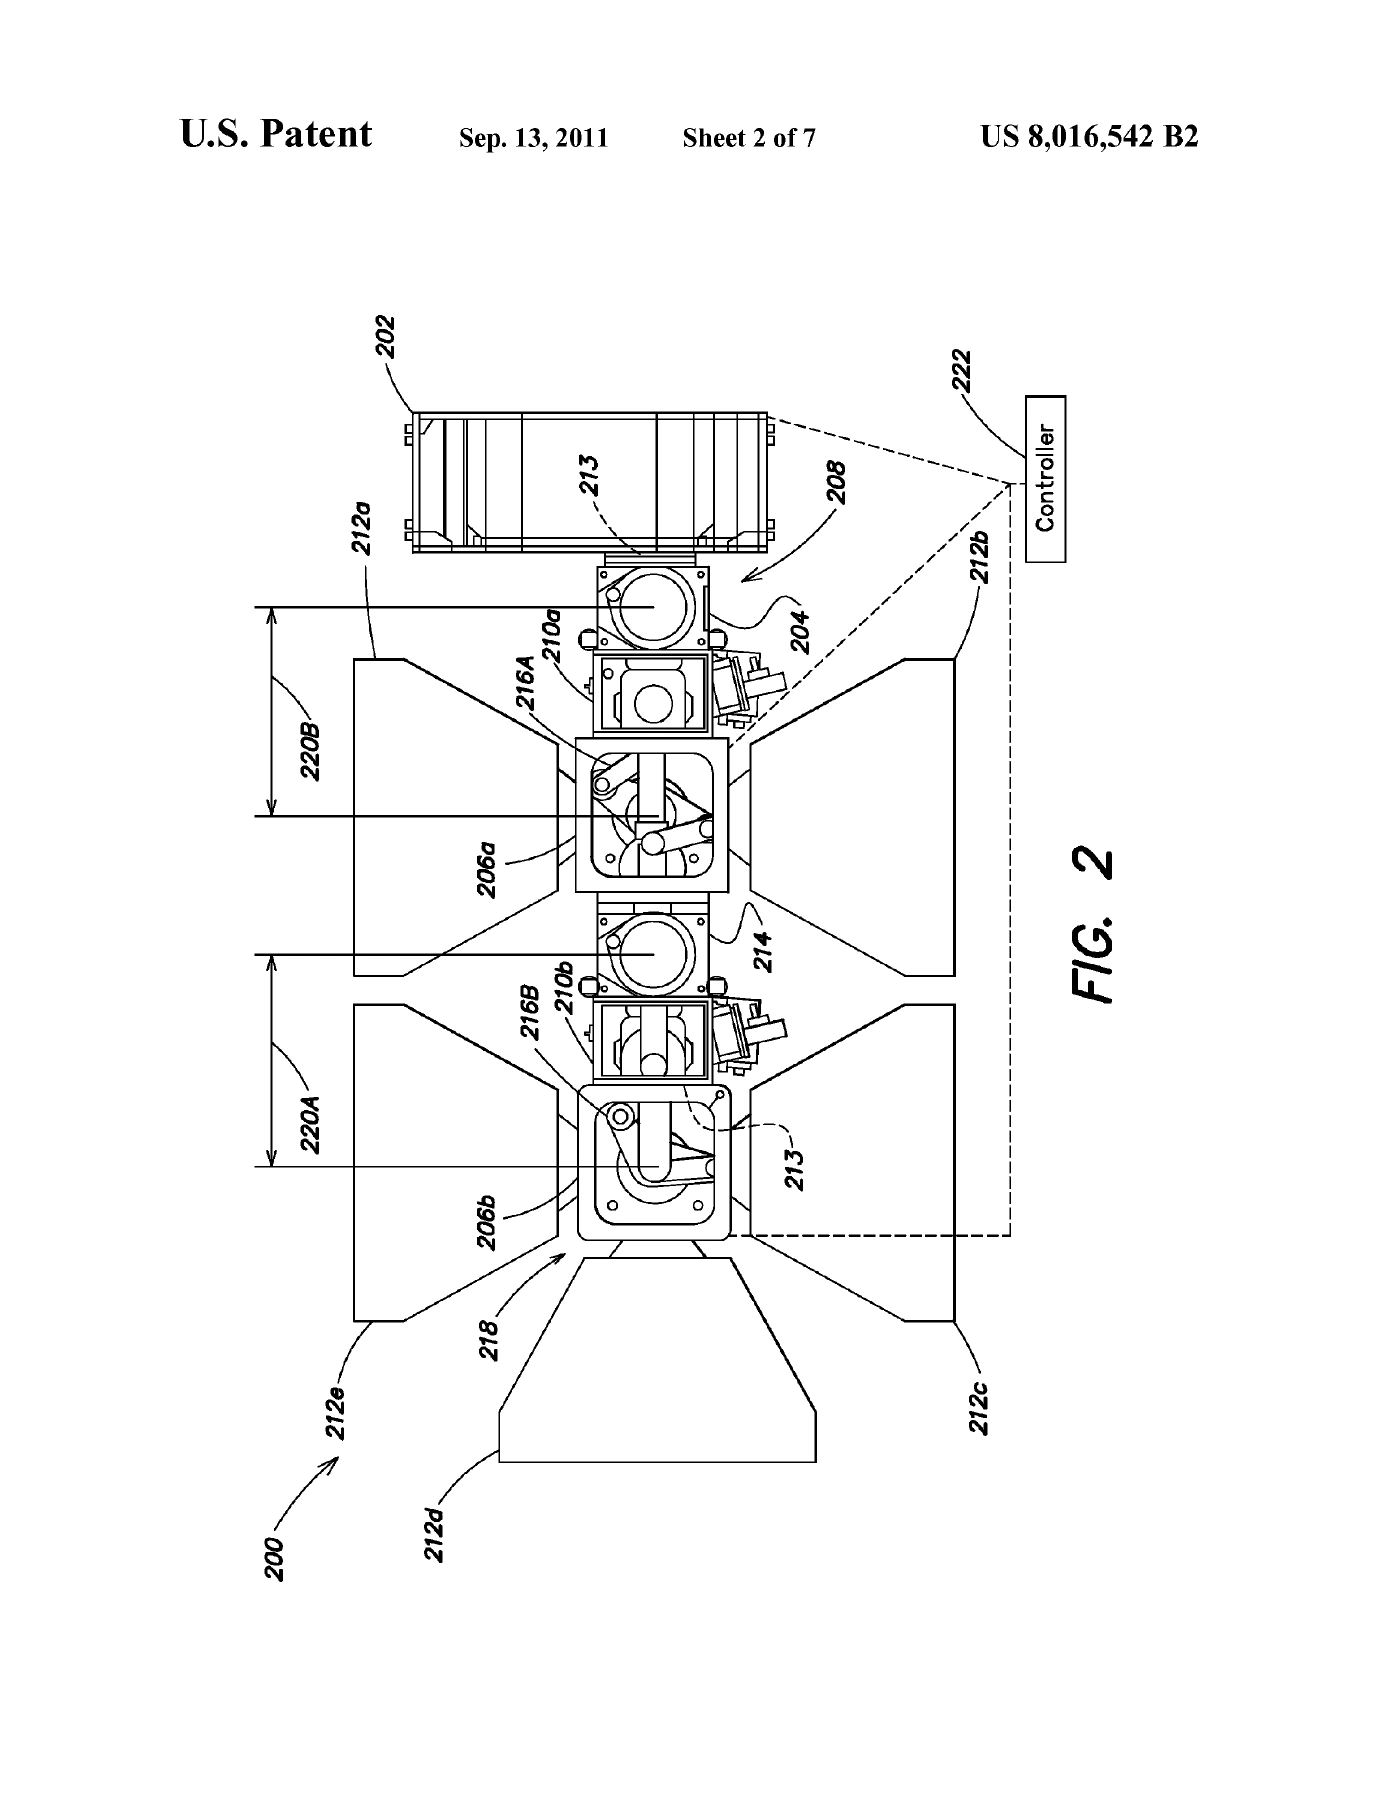
Methods and apparatus for extending the reach of a dual scara robot linkage
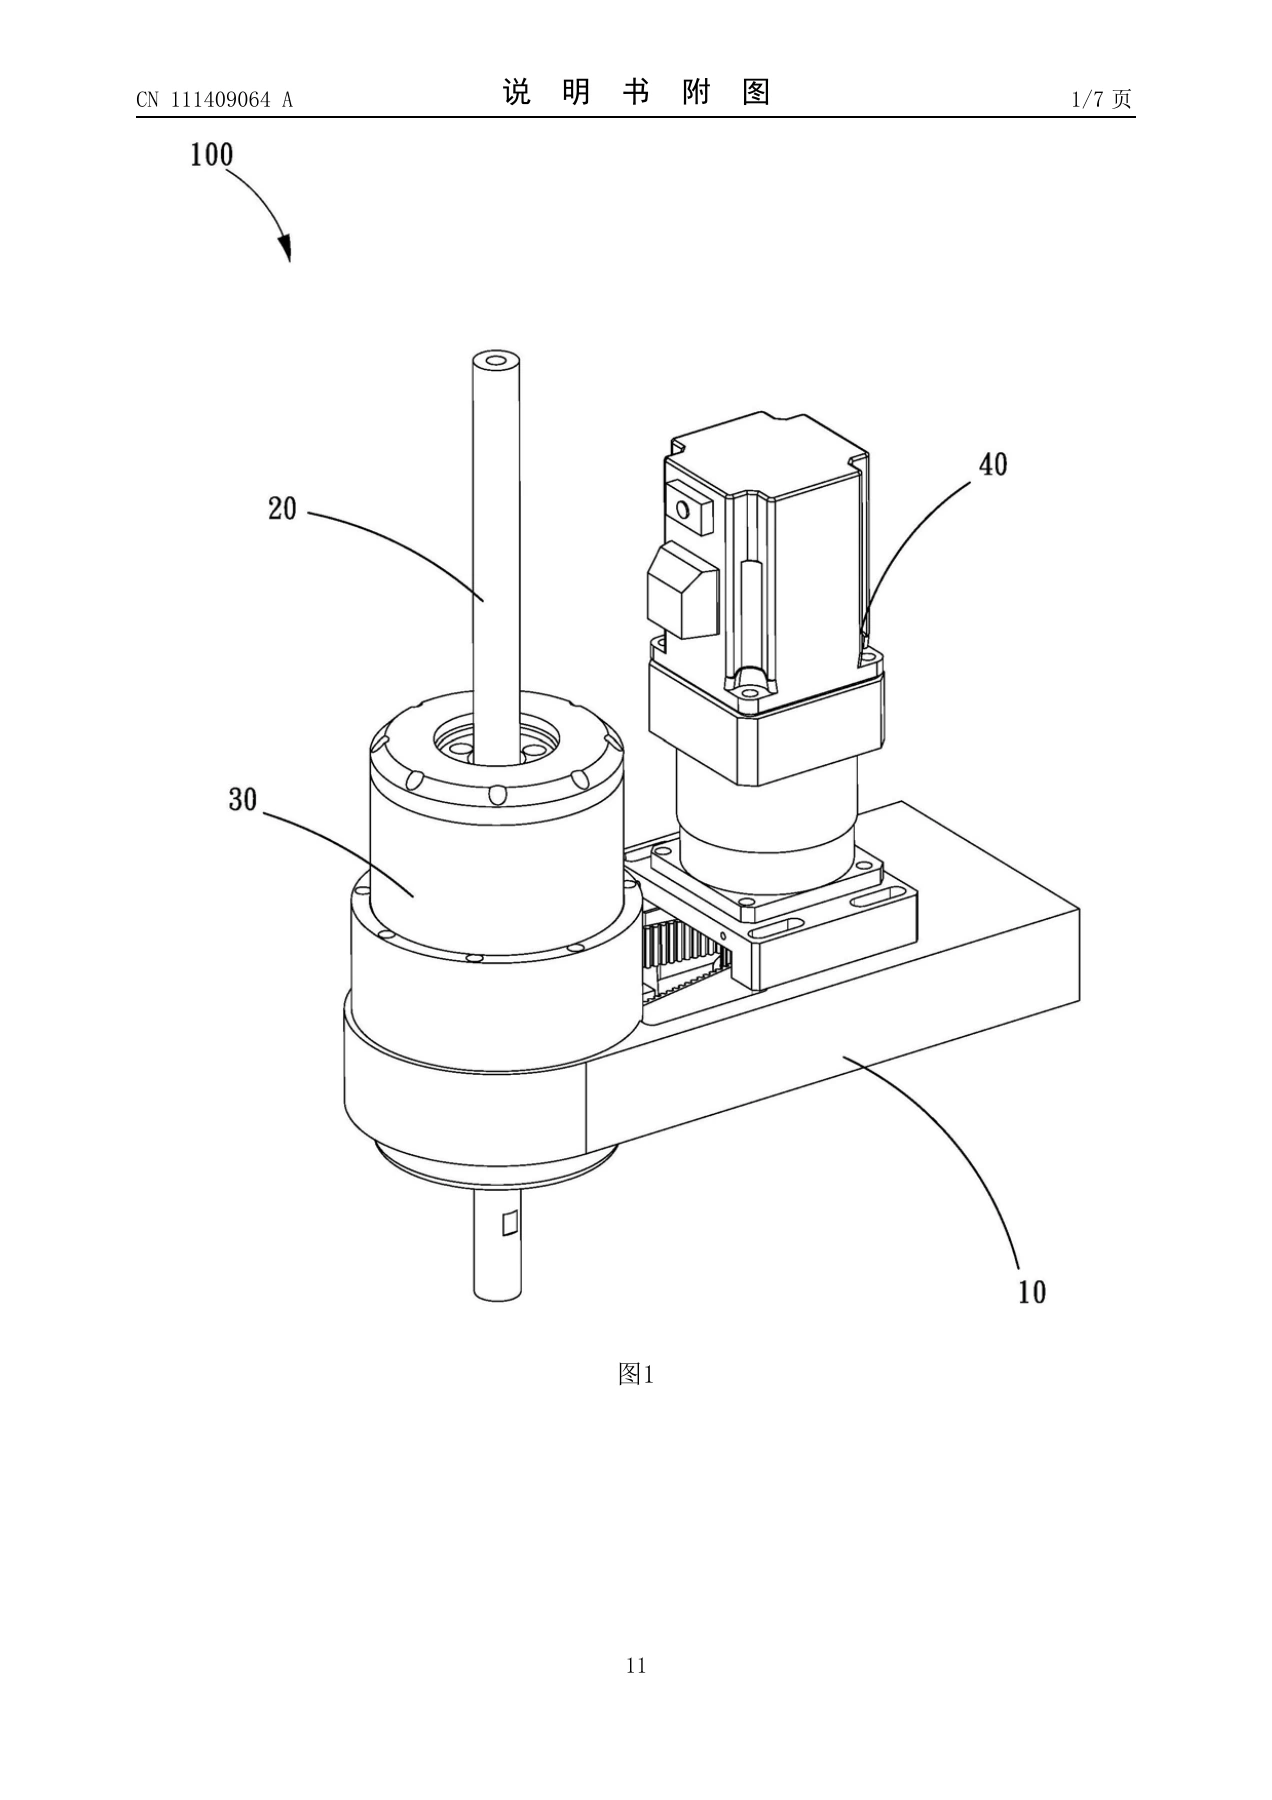
机构参考;请结合原文的附图说明与实施方式阅读。
附图页 · PDF 第 3 页 · 点击附图放大原始 PDFSCARA(水平多关节)机器人通过水平双臂与 Z 轴运动完成拾放、插装、点胶与轻载装配,是电子与小型装配的高频机型。
J1/J2 臂长组合决定工作半径与奇异区回避要求。
功能分组用于理解结构;完整时序与接口需结合实际方案确定。
从作业边界到输入条件,把结构、选型与交接连起来。
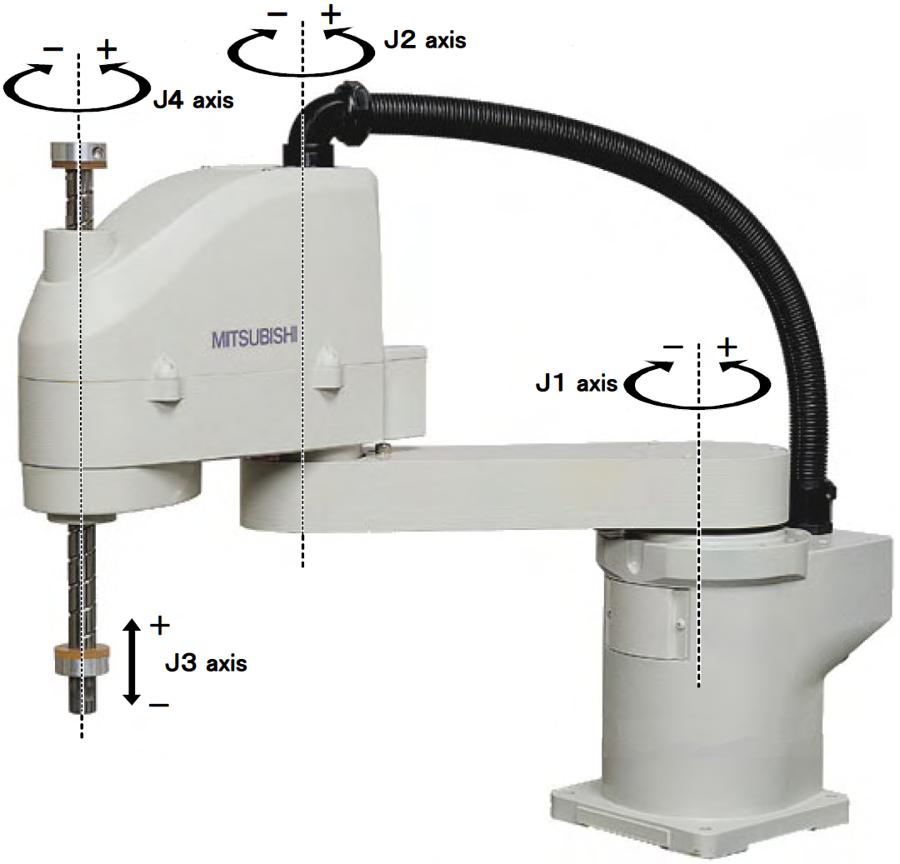
两臂水平串联关节把末端送到平面目标,Z 轴完成插入/抬起,手腕旋转调整工具朝向;可配合视觉与输送跟踪做柔性上下料。
工艺流程:
典型:电子零件、PCB 插件辅助、注射器/医疗耗材、小型包装件、螺丝批头作业。 行业:3C、医疗耗材、食品二次包装、精密小装配。 何时不选:需要复杂空间姿态,或负载、工作包络超出机型能力时,改评估六轴或龙门;涉及人机共享空间时,应对整个应用进行风险评估,不能仅凭机器人名称判断能否无围栏运行。
SCARA 通常由水平面内的两个旋转关节、竖直升降轴和绕竖直轴旋转的腕部组成。其选择性顺应性是指 X-Y 平面相对柔顺、Z 方向刚性较高,有助于插装对中;不能理解为竖直方向柔软。具体传动形式、刚度和插装能力应以机型及工艺验证为准。控制器负责运动轨迹与 I/O 协同。
第七轴或输送同步是扩展。设计时确认工作空间包络、末端惯量、重复定位口径、安全围栏/光幕,而不是贴厂家样本曲线。
FANUC · SCARA 选择性顺应性说明关节由伺服系统驱动;Z 轴与腕部可采用丝杠、花键、同步带等不同传动组合,具体构型随机型而变。 问清:点位运动够不够,还是需要连续轨迹;是否输送同步。 末端惯量变化大时要重评加速度设定。
风险:撞击、夹挤、工具甩出。
依据实际工件、环境与操作方式确认安全措施,并在调试和交接时验证。
附图用于阅读机构思路。不同专利对应不同实施方式,请结合原文理解适用边界。
机构参考;请结合原文的附图说明与实施方式阅读。
附图页 · PDF 第 3 页 · 点击附图放大原始 PDF